

凯茉锐微型视觉模组,赋能管道爬行机器人狭小管腔内窥检测
来源:深圳市凯茉锐电子科技有限公司2026-11-03
城市地下管网空间密闭局促,管内昏暗无光、水雾弥漫,管壁锈蚀、细微裂纹、接口错位等病害隐藏于幽暗环境。管道爬行机器人作为非开挖管网检测的核心装备,舱体空间寸土寸金,对摄像头模组的体积、低照度成像、协议兼容、信号输出提出严苛要求。凯茉锐 CM8210 迷你变焦机芯搭配 CM2001AT 微型编码尾板,打造一套高度集成的管道爬行机器人摄像头方案,小体积之下兼顾高清成像与多协议控制,适配市政管网、工业管线、箱涵暗渠等复杂地下工况,无需大幅改动机器人结构即可完成集成,为管网缺陷研判输出可靠影像素材。
一、CM8210 迷你变焦机芯,构筑管道爬行机器人内窥成像核心
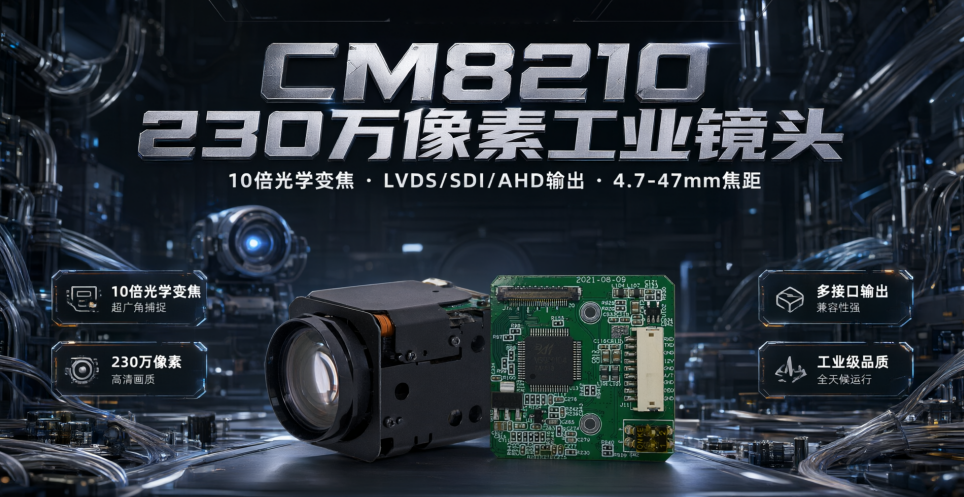
管道内部光线匮乏,伴随水汽反光、粉尘干扰,爬行机器人行进颠簸,要求机芯兼顾变焦能力、低照度表现与紧凑机身。CM8210 搭载 1/3 英寸逐行扫描 CMOS 传感器,230 万有效像素,10 倍光学变焦搭配 12 倍数字变焦,综合变倍可达 120 倍。广角 60.9° 快速完成管壁全域扫描,高效摸排管段整体状况;长焦 6.4° 视角放大聚焦局部点位,捕捉毫米级裂纹、腐蚀坑、内衬破损等细微缺陷。
机芯低照度性能出众,日间模式最低照度 0.2Lux,开启 DSS 帧积累可低至 0.005Lux,依托机器人自带补光,在近乎无光的管腔内输出干净画面。内置宽动态、3D 数字降噪、透雾、强光抑制功能,有效化解管壁反光、水雾造成的画面过曝与噪点问题;支持 ICR 日夜切换、动态侦测、多语言 OSD 信息叠加,可显示变倍、温度、摄像机 ID,方便作业人员现场记录。整机尺寸 43.6×45.5×67mm,重量仅 150g,功耗可控,宽温 20℃~60℃,适配地下管道温差大、湿度高的工况,原生 LVDS 输出为 CM2001AT 输送纯净图像数据源。
二、CM2001AT 微型编码尾板,实现狭小舱体下信号转换与多协议调度
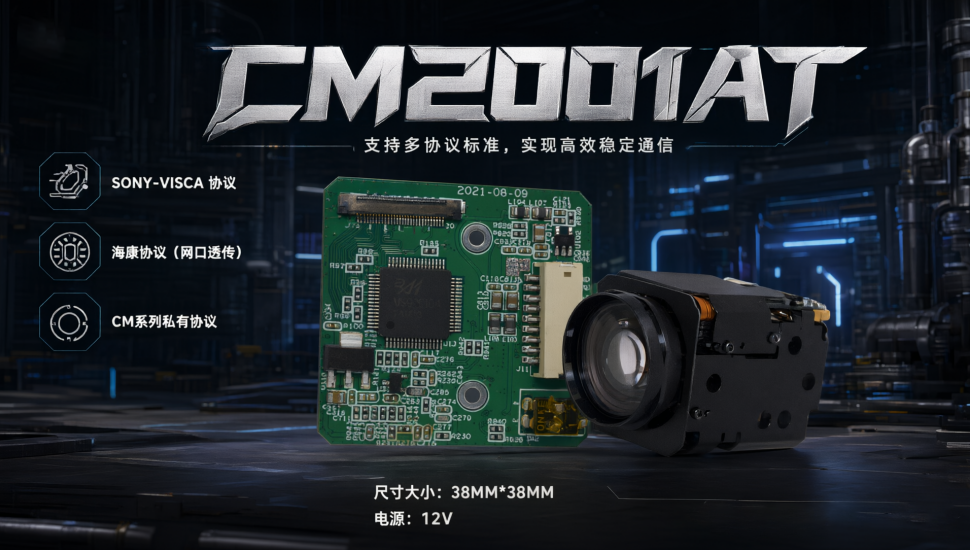
管道爬行机器人内部空间十分有限,普通编码板往往难以布局,CM2001AT 作为微型编码控制尾板,成为整套摄像头方案的控制中枢。板卡尺寸仅 38×38mm,定位孔 22.8mm,小巧规格完美适配机器人紧凑舱位,不占用过多 payload 空间。
通过专用相机接口直连 CM8210 机芯,无需修改机芯配置,上电自动识别图像输出。支持 SONY VISCA、PELCO D/P、CM 系列、海康网口透传等多类协议,波特率多档可调,可直接下发变焦、曝光、白平衡等控制指令,实现指令透传。借助板载 9P 接口与拨码开关,便捷完成视频制式切换,兼容机芯输出的多档高清格式。12V 供电设计与 CM8210 供电体系匹配,简化整机供电布线,在机器人持续爬行震动环境下,保障视频信号与控制指令稳定传输,打通机芯到地面操控端完整链路。
三、软硬一体化适配,破解管道爬行机器人集成落地诸多痛点
管道爬行机器人设备厂商在开发过程中,常常遭遇模组体积过大放不下、协议调试繁琐、管线多故障点多、管内环境造成画面质量差等难题。CM8210 与 CM2001AT 原厂适配组合,从硬件层面降低集成难度。
物理上机芯直连尾板,减少多余转接配件,压缩整体安装体积,减轻机器人负载,保障爬行越障性能。成像层面,CM8210 的降噪、宽动态、低照度能力应对管道暗光、水雾、反光;控制层面 CM2001AT 多协议兼容,机器人主控无需深度二次开发即可完成操控。即便机器人在管道内颠簸行进,整套模组依旧保持图像稳定、指令响应顺畅。同时支持 OEM/ODM 定制,帮助设备厂商缩短整机研发周期,加快产品落地。
四、多管网场景落地,释放微型视觉模组的地下检测业务价值
搭载 CM8210+CM2001AT 摄像头模组的管道爬行机器人,可深入人员无法抵达的密闭管腔。市政排水管网巡检中,穿行狭小管径,排查管壁裂缝、树根侵入、接口错口;工业输送管线作业,探查焊缝缺陷、内衬脱落,为管道修复留存影像证据;老旧箱涵、地下暗渠验收养护,完成竣工验收与周期性病害排查。
区别普通消费级摄像组件,这套工业微型组合兼顾小体积、弱光成像、多协议拓展、抗震动特性,让管道爬行机器人不止可以在管内移动爬行,更做到 “看得细、控得动、装得下”。整套成熟视觉套件降低机器人厂商开发门槛,助力地下管网非开挖检测业务规模化落地。
相关资讯
- 2026-11-03
- 2026-11-02
- 2026-10-31
- 2026-10-30
- 2026-10-29
- 2026-10-28


 13798538021
