

轮式巡检机器人如何看清36倍外的隐患?凯茉锐给出答案
来源:深圳市凯茉锐电子科技有限公司2026-11-13
在变电站和石化装置区,一台轮式巡检机器人每天要经过上百个表计点位、检测数百组阀门与管线接头。问题来了——机器人底盘行进时持续颠簸,夜间厂区照度不足1 lux,高耸的构架塔上压力表刻度远达十余米。普通摄像头在这样的工况下只能拍出一团模糊的像素噪声,巡检数据形同虚设。
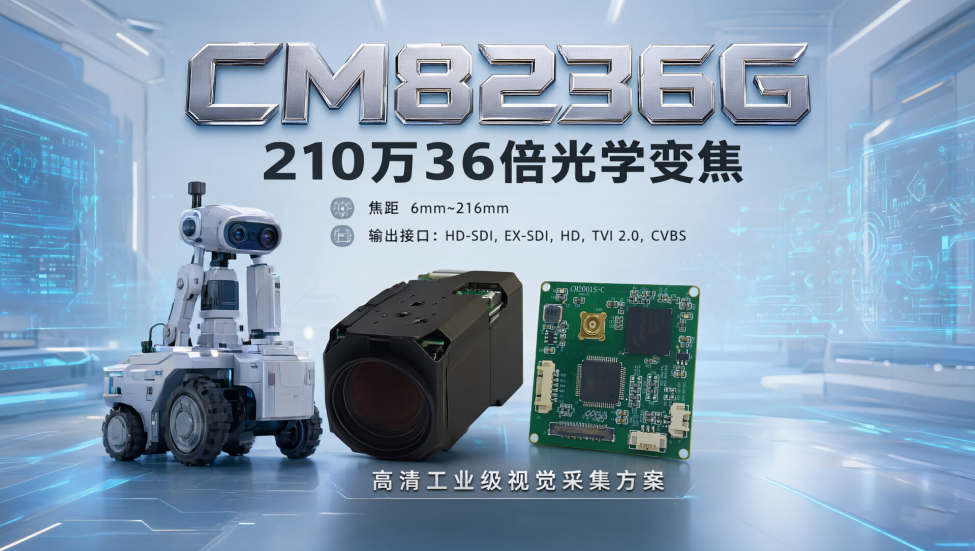
凯茉锐用一颗CM8236G机芯加一块CM2001S-G编码控制板的组合,把"看得稳、看得远、传得清、装得下"四件事一次解决。
全局快门+数字防抖:行进中也能定格不拖影
轮式巡检机器人和固定枪机最大的区别在于——它一直在动。履带或橡胶轮碾过钢格栅、减速带、井盖接缝时产生的高频振动,对卷帘快门传感器是致命的:逐行曝光遇上机身抖动,画面上就会出现典型的"果冻扭曲",指针读数被斜切变形,算法根本没法识别。
CM8236G搭载1/1.8英寸Sony全局快门CMOS,所有像素同一瞬间完成曝光和电荷转移,相当于给每一帧画面按下"集体快门"。叠加内置的数字防抖与3D降噪模块,即便机器人以正常巡检速度通过不平整地面,画面中指针、阀门铭牌、螺栓纹路的几何关系依然保持正交,不歪斜、不撕裂。对后端AI视觉算法而言,输入帧的质量直接决定了缺陷检测模型的准确率——CM8236G把这一环节的不确定性压到了最低。
36倍光学变焦:不必凑近,也能读出最小刻度
巡检机器人常要面对两类点位:一类在可达距离内(如地面阀门组),另一类在构架高处或设备背面(如12米高的变压器油位计、管廊夹层内的法兰面)。早期方案要么让机器人爬升到点位正下方,要么依赖外加升降云台,增加了结构复杂度和故障率。
CM8236G的光学焦距覆盖6mm到216mm,对应视角从60°收窄到约2°,36倍变倍能力意味着:机器人停在距离压力表8~10米的安全位置,将镜头推到长焦端,表盘刻度和指针偏差即可充满画面。配合F1.5大光圈广角端,转向路径上还能保持全景构图进行环境感知。一颗机芯完成"巡航用广角+检测用长焦"双任务逻辑,减少机器人重复往返对位的时间损耗。
军工级编码板:强电磁区SDI信号不丢帧
变电站GIS间隔附近、石化装置区伴热管线旁,电磁干扰强度足以让HDMI线缆输出的画面出现闪屏、断帧甚至花屏。而巡检机器人对视频链路的要求是"实时、无损、不断"——主控PLC或边缘AI盒若收不到连续帧,自主导航会丢失目标跟踪,缺陷检测会触发超时告警。
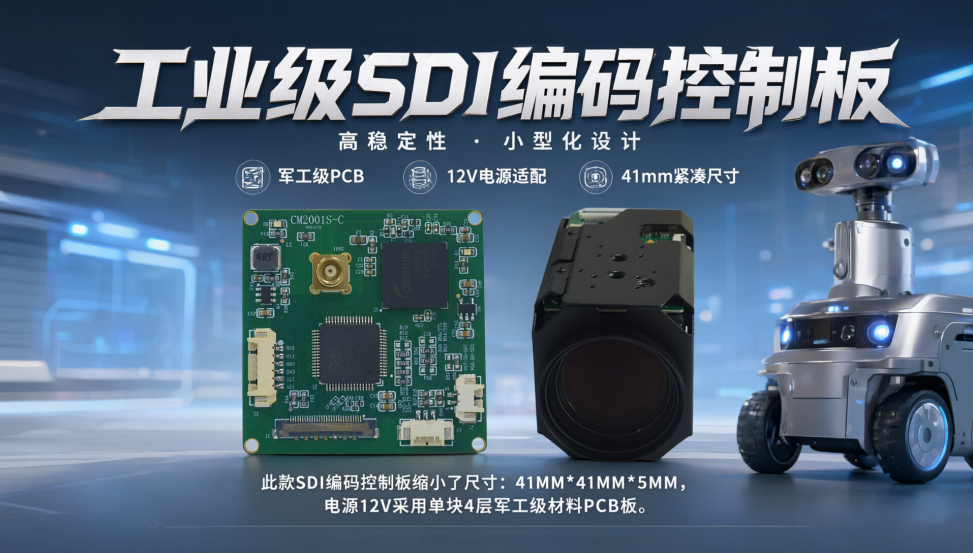
CM2001S-G采用单块4层军工级PCB,铜质MCX同轴接头配合原装进口处理芯片,以HD-SDI/3G-SDI信号形态输出。SDI链路本质是基带数字串行传输,对电磁耦合干扰的抗扰度远高于HDMI或USB方案;在机器人底盘电机驱动电流频繁切换的工况下,信号眼图张开度依然稳定。板卡尺寸仅41mm×41mm×5mm,12V直流供电,可直接用38mm标准定位孔固定在机芯仓内部,不额外占用结构空间。
机芯与编码板成套搭配:视觉模组集成周期缩短一半
轮式巡检机器人的摄像头开发团队通常要自行解决三件事:机芯与主控板的协议对接、供电与散热布局、图像参数联调。如果分别采购不同品牌硬件,光是一个VISCA指令时序不匹配的问题就可能消耗两周调试时间。
CM8236G与CM2001S-G是凯茉锐原生配套设计:机芯的LVDS/HD-SDI数字视频输出直连编码板输入端,控制总线共享SONY VISCA与PELCO-D/P协议,1080P@60fps全帧率信号经编码板MCX接头无损送出。400克的机芯加上5毫米厚的编码板,整套视觉模组总重量控制在450克以内、体积不足一个充电宝大小,塞进巡检机器人头部云台仓毫无压力。对集成商来说,上电即用、无需额外协议转换和驱动开发,视觉子系统的交付周期从"以周计"压缩到"以天计"。
相关资讯
- 2026-11-13
凯茉锐CM8490EM+CM2004M,赋能裂缝摄像头洞悉基建毫米级隐患
2026-11-12凯茉锐赋能桥梁机器人|FCB-CH6300机芯构建高精度巡检视觉感知
2026-11-11- 2026-11-10
- 2026-11-09
手术室摄像头别再“糊”:凯茉锐30倍光变+HDMI尾板稳术野
2026-11-06


 13798538021
