

凯茉锐 CM8210+CM2001S 管道爬行机器人:深入管线盲区,把看不见的缺陷变成可判断的数据
来源:深圳市凯茉锐电子科技有限公司2026-09-29
城市管网的问题,往往不是突然爆发,而是在黑暗中慢慢形成。渗漏、锈蚀、裂纹、接口错位,这些缺陷藏在管径狭窄、光线不足、环境潮湿的管腔内,等地面发现异常时,损失已经扩大。管道爬行机器人的价值,正在于把人工无法到达的巡检过程变成稳定、连续、可回溯的检测数据。而要完成这项任务,机器人不仅要 “爬得进去”,更要在复杂环境中 “看得清楚、传得回来、控得稳定”。凯茉锐 CM8210 高清变焦机芯与 CM2001S 编码控制板,正是围绕这三项能力设计,为管道爬行机器人提供从图像采集到远程控制的可靠支撑。
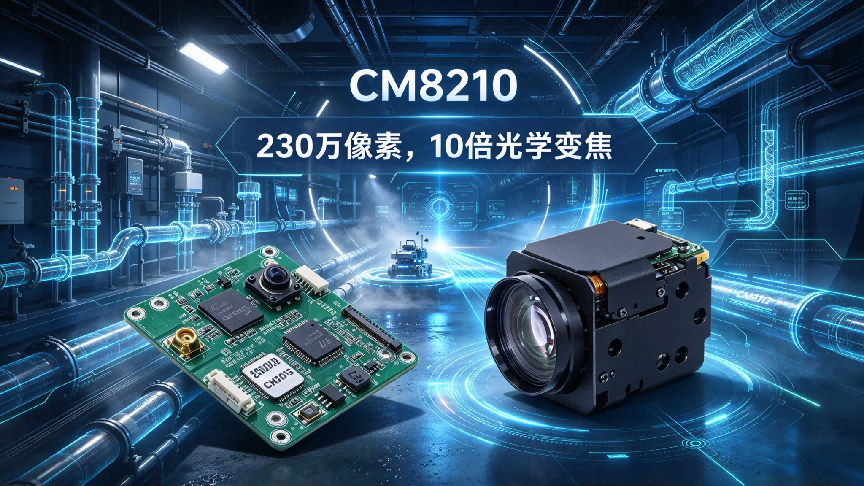
一、CM8210:为管道爬行机器人配置一双适应黑暗环境的 “鹰眼”
管道检测最大的挑战,首先来自环境本身。地下管腔没有自然光,空间狭小,照明条件有限,水汽、粉尘、反光和积水都会影响成像效果。如果机芯灵敏度不足,画面就容易出现噪点、拖影和细节丢失,工程师在地面看到的只是一团模糊影像,难以判断缺陷性质。CM8210 采用 230 万像素 1/3 英寸 CMOS 传感器,逐行扫描输出清晰图像,配合最低 0.2Lux 的低照度性能与 DSS 帧积累功能,可在 0.005Lux 的极低照度环境下保持有效成像。对于管道爬行机器人而言,这意味着即使进入光线微弱的深层管线,也不必过度依赖大功率照明,就能获取相对稳定的现场画面。同时,ICR 日夜切换能够根据环境光线自动调整成像模式,避免红外光干扰导致的色彩失真;宽动态范围与强光抑制功能,则可平衡管口强光、管壁反光和阴影区域,让裂纹边缘、渗漏痕迹、锈蚀程度等关键信息更接近真实状态。
二、10 倍光学变焦:让管道爬行机器人兼顾 “全局巡查” 与 “细节复核”
一条管线少则几十米,多则数百米,检测过程既需要快速掌握管段整体情况,也需要对疑似缺陷位置进行近距离观察。如果机芯变焦能力不足,机器人要么在远处看不清细节,要么必须频繁调整位置和焦距,导致检测效率下降。CM8210 具备 10 倍光学变焦,并支持 12 倍数字变焦,综合变倍可达 120 倍,镜头焦距范围为 4.7mm–47mm。这一特性使管道爬行机器人在远距离巡检时能够利用广角视野观察管段走势、接口分布和明显异常,在发现可疑目标后,又可通过长焦放大缺陷区域,清晰分辨裂纹宽度、锈蚀范围、接口错位和渗漏痕迹。配合 1000TVL 水平分辨率、3D 数字降噪和电子防抖功能,机器人在复杂管腔中颠簸前进时,画面仍能保持较高清晰度和稳定性,减少漏判与误判。
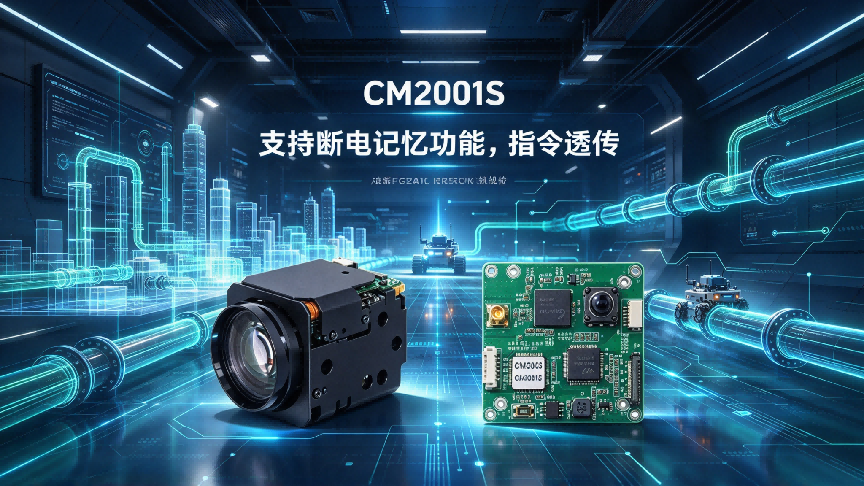
三、CM2001S:让管道爬行机器人的控制链路更简洁、更稳定
管道爬行机器人进入复杂管腔后,地面操作人员需要同时控制机器人行走、转向、灯光、焦距和图像传输。如果控制板接口复杂、兼容性差或调试流程繁琐,现场部署时间就会增加,甚至影响检测进度。CM2001S 编码控制板通过 LVDS 接口与 CM8210 高清机芯连接,上电后可自动识别机芯配置并输出图像,无需用户对机芯进行复杂设置,特别适合管道爬行机器人现场快速部署。控制板提供双 RS485、RS232-TTL、IO 接口和按键控制功能,能够将机器人运动控制与镜头变倍、聚焦、光圈、灯光调节等操作统一连接到地面控制系统,减少现场接线和调试难度。断电记忆功能则保证机器人在管线深处短暂断电后重新上电,仍能保持原有工作状态与参数配置,避免重新设置影响检测连续性;指令透传功能进一步增强了控制信号在长距离线缆传输中的稳定性,使地面端对机器人和机芯的操作更具实时性。
四、小型化与宽温运行:适配管道爬行机器人的狭窄机舱和复杂工况
管道爬行机器人的安装空间通常非常有限,机芯和控制板不仅要性能稳定,还必须体积小、重量轻、功耗低。CM8210 高清机芯体积紧凑,约 43.6×45.5×67mm,重量仅约 150g,峰值功耗不超过 5W,能够灵活集成到小型管道爬行机器人前端,而不会过度占用载荷空间或增加整机负载。CM2001S 采用 50mm 见方的单块 6 层 PCB 设计,表面镀金工艺提升防虚焊能力,四孔定位结构便于在机器人机舱内固定安装,非常适合管径有限、结构紧凑的检测平台。在环境适应性方面,CM8210 与 CM2001S 可支持 -20℃ 至 60℃ 的宽温域运行,能够应对地下管网常见的低温、潮湿和温差变化;协议层面兼容 SONY VISCA、PELCO-P/D,可与多种主流机芯和地面控制系统配合使用,降低集成适配成本。
相关资讯
凯茉锐 CM8210+CM2001S 管道爬行机器人:深入管线盲区,把看不见的缺陷变成可判断的数据
2026-09-29凯茉锐 KC9232M+CM2001S 赋能巡检机器狗,构筑全天候智能感知防线
2026-09-28凯茉锐 CM8240G+CM2002HU 双模块赋能电力巡检机器人,构筑输变电智能感知防线
2026-09-24旷野巡线新突破|凯茉锐 CM8410UE+CM2004HU 解锁电力无人机巡检新势能
2026-09-23不让火情 “潜伏”!凯茉锐 KC9480M+HK-100E 为输电瞭望塔装上千里慧眼
2026-09-22感知力拉满!凯茉锐 CM8244EM+CM2001H 助力电力巡检机器人精准研判隐患
2026-09-21


 13798538021
