

-
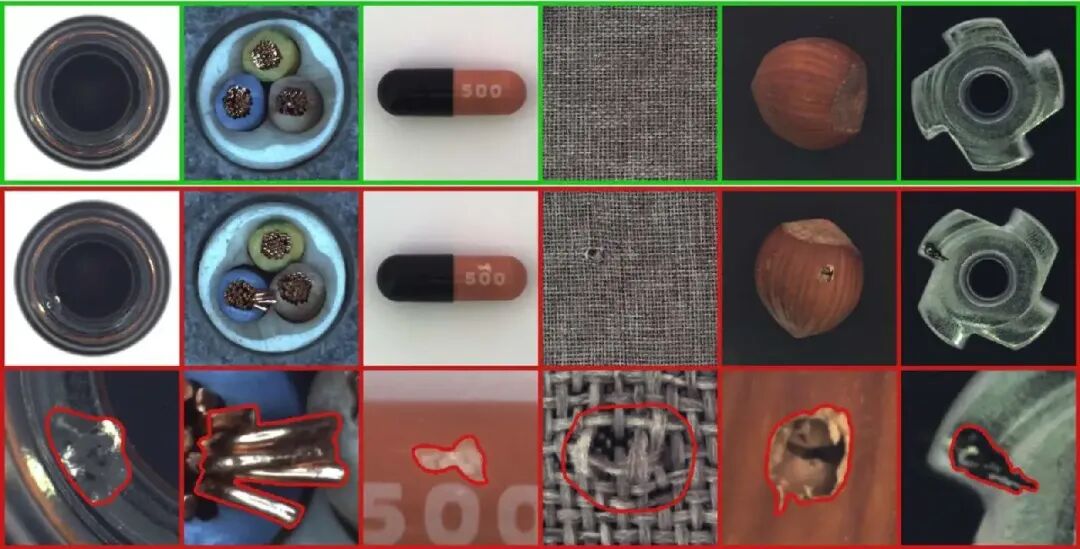
传统视觉VS AI视觉,到底谁更厉害?
现在做机器视觉,经常听到一句话: “都2026年了,怎么还用传统算法?直接上AI啊!” 听起来很有道理。 但实际项目中,有些检测用传统算...
2026-11-11 -
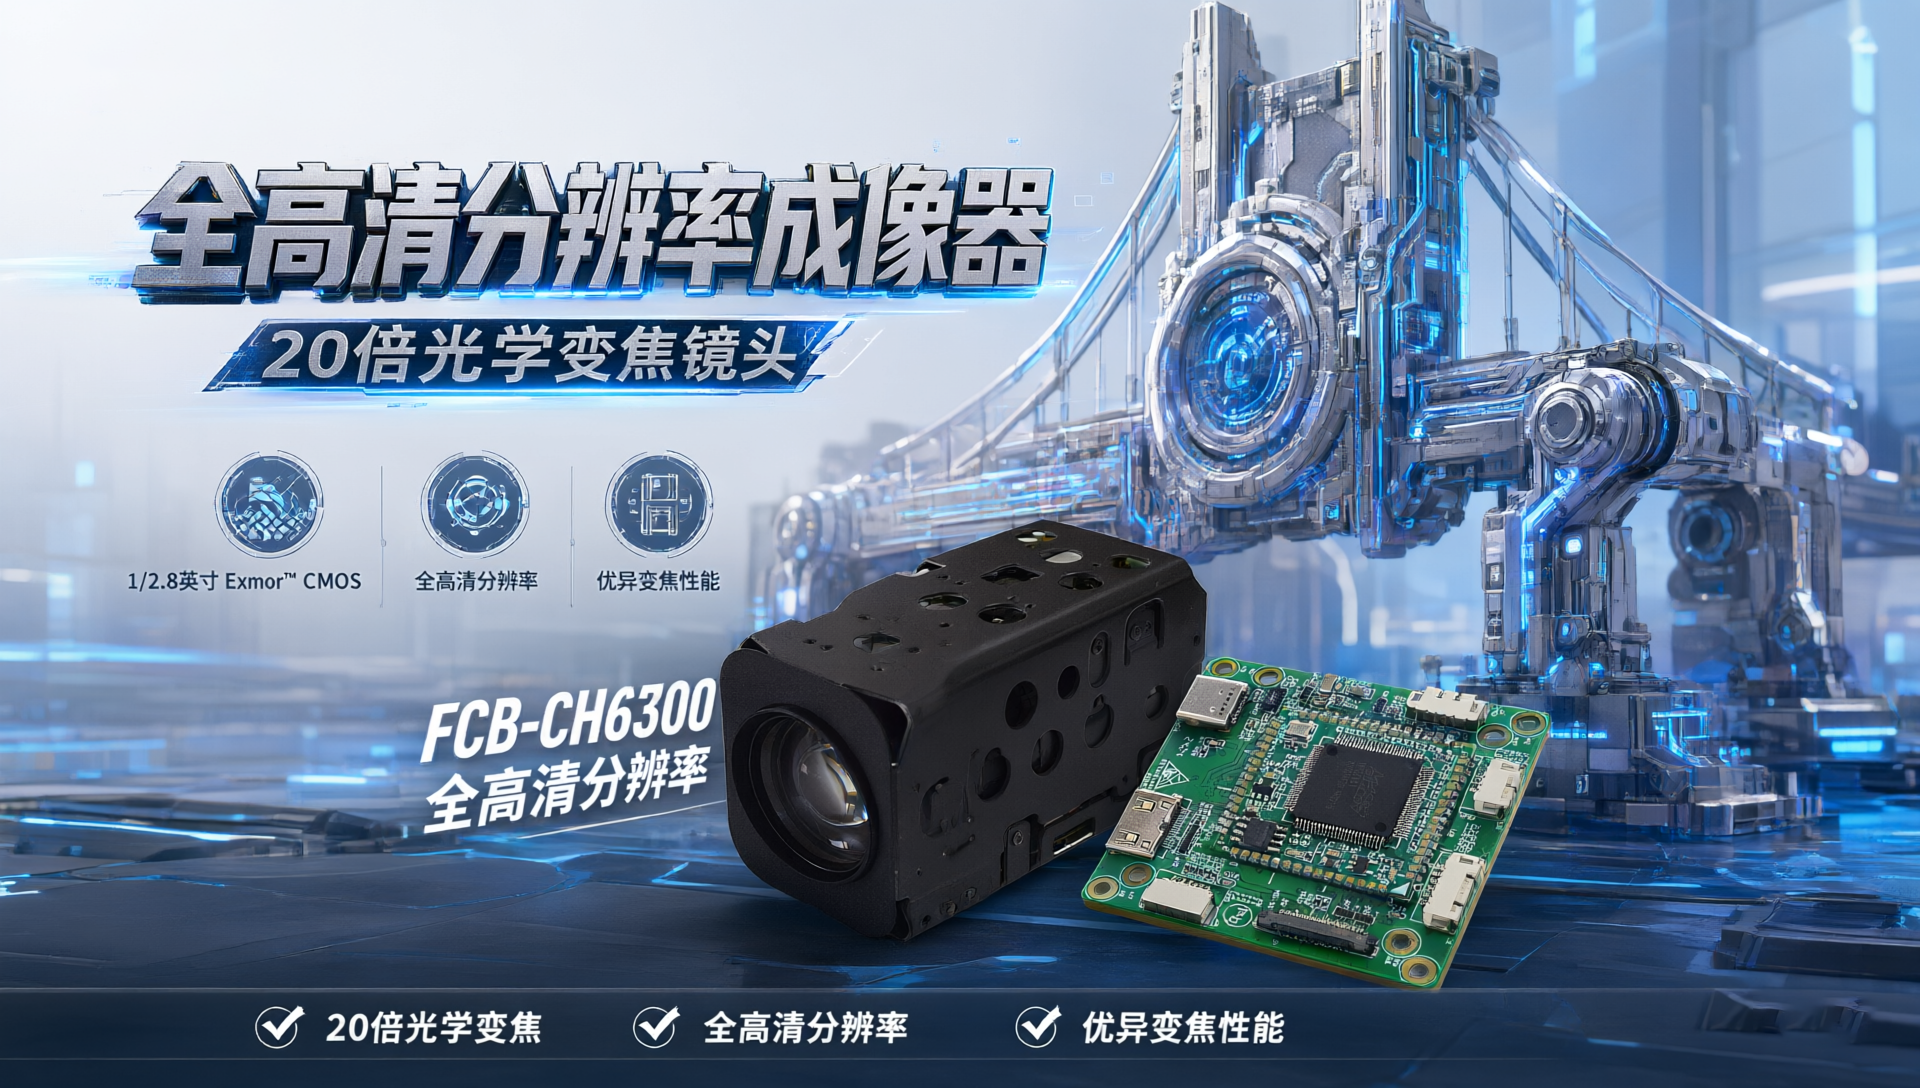
凯茉锐赋能桥梁机器人|FCB-CH6300机芯构建高精度巡检视觉感知
桥梁作为交通基建的核心载体,常年经受温差、风雨、荷载侵蚀,箱梁缝隙、墩柱表层、斜拉索护罩极易产生裂缝、锈蚀、混凝土剥落等隐蔽病害。...
2026-11-11 -
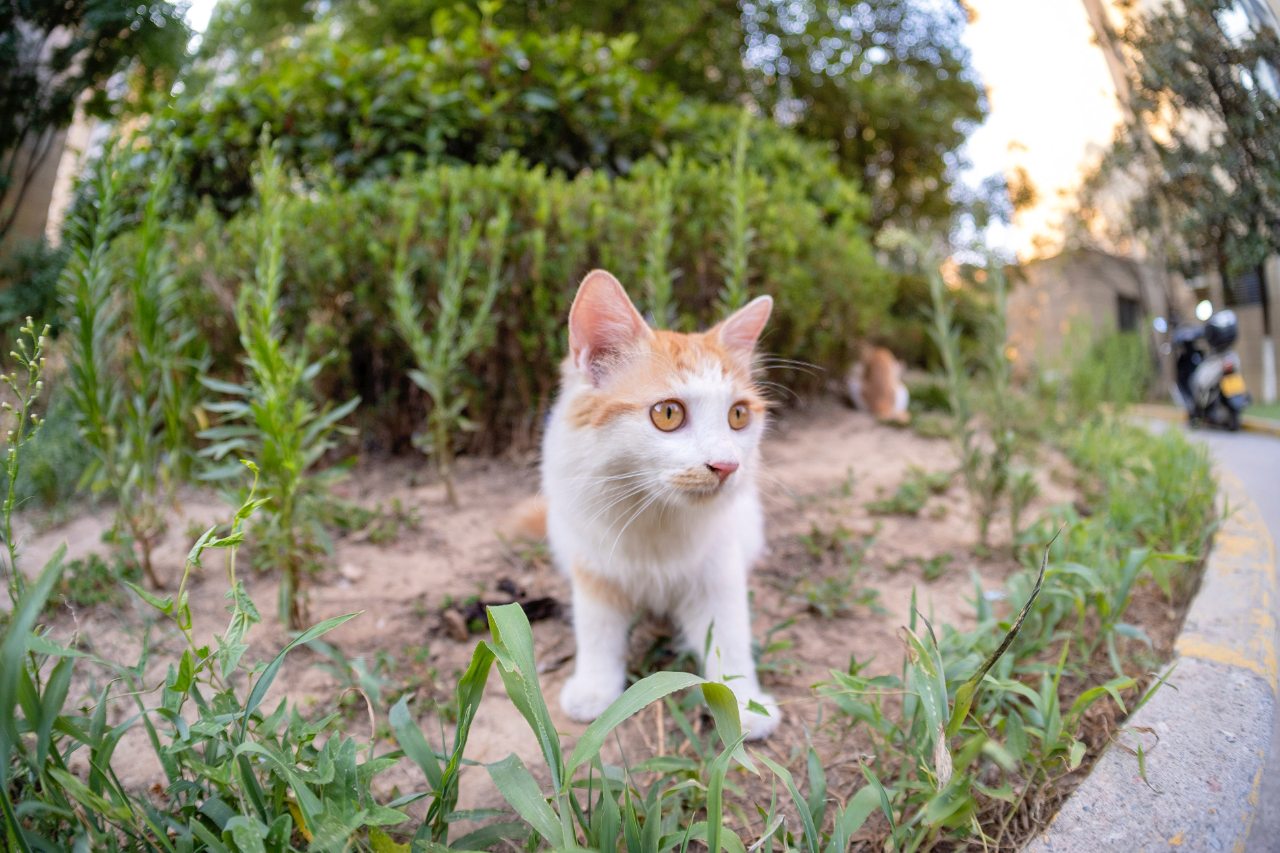
镜头畸变校正算法的原理
要不要对畸变做校正,看你要真实还是氛围。 拍建筑、商品、文档,直线得直、形状得准,要用来做精细测量机器识别,这一步就更别想省。 不过...
2026-11-10 -
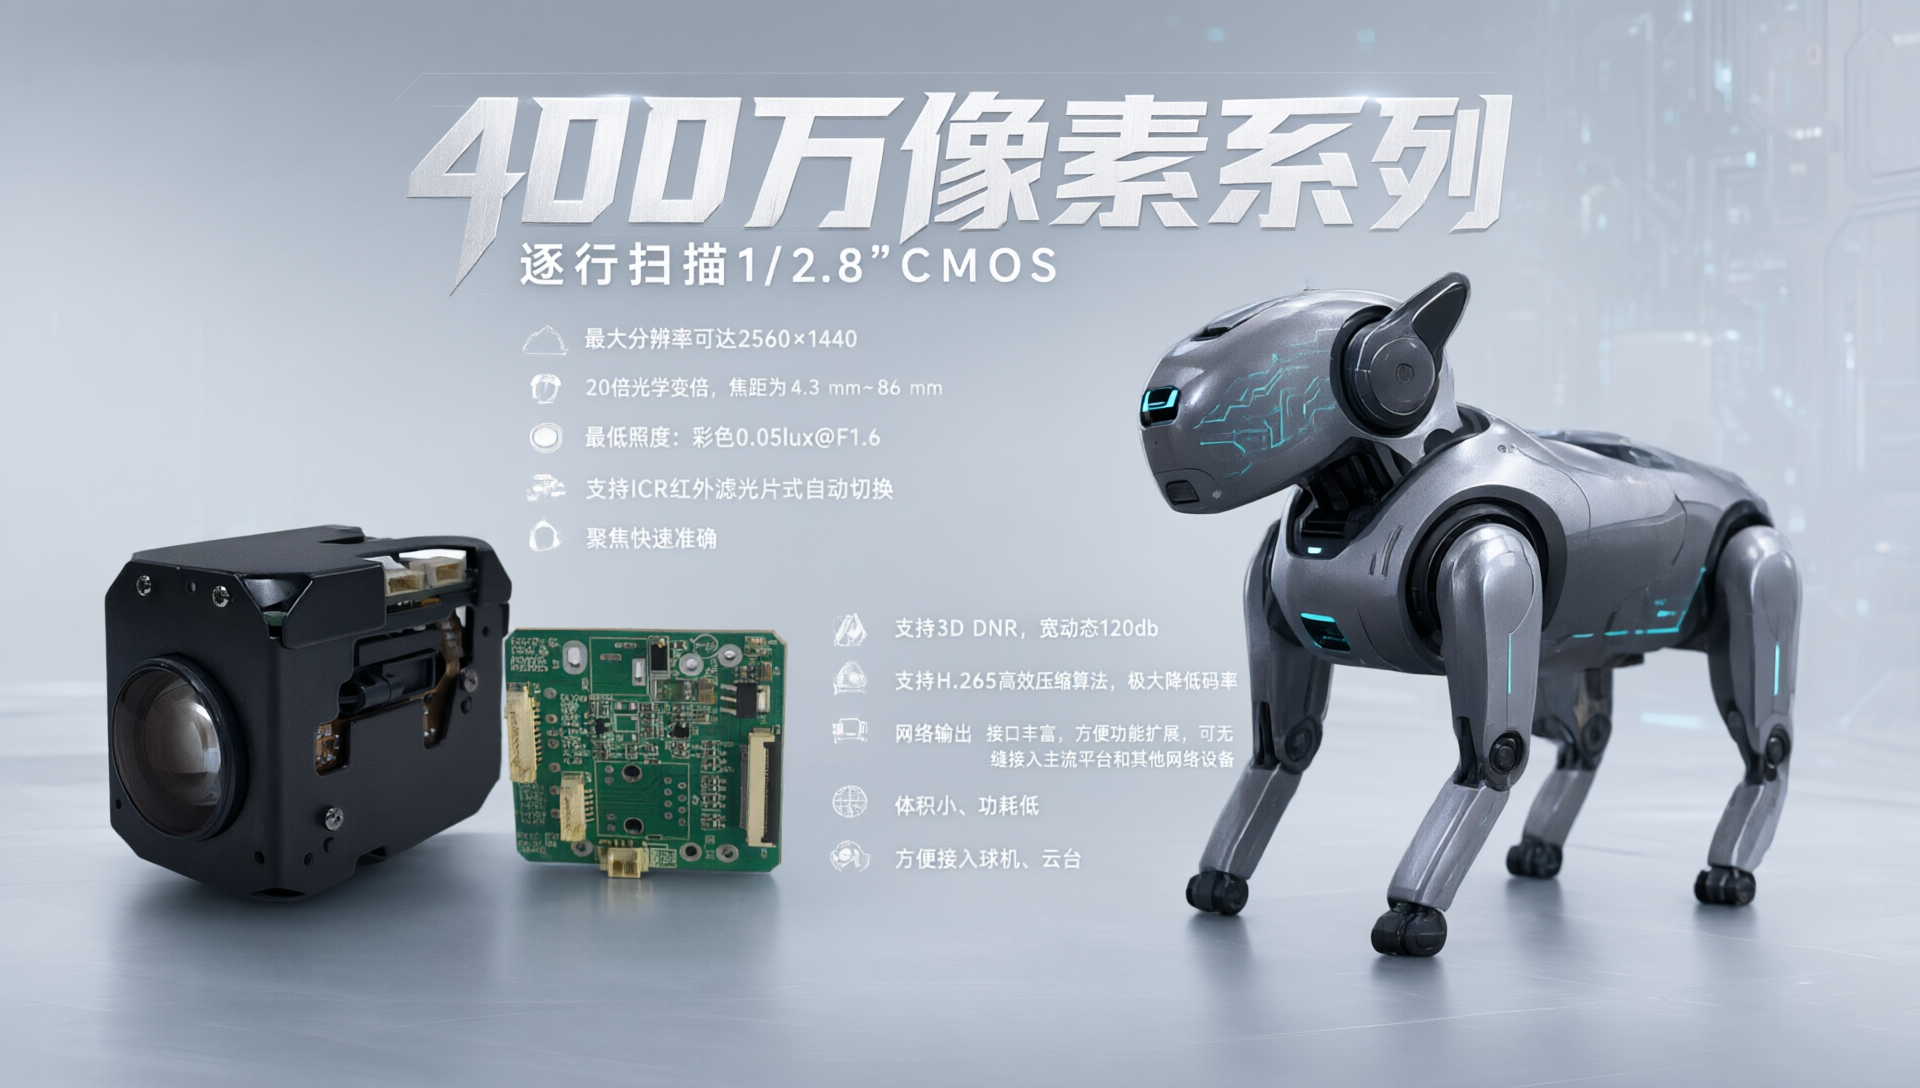
机器狗巡检不靠“蛮力”,凯茉锐这套轻量视觉方案更懂四足
小型机器狗要爬楼梯、钻设备间、绕障巡检,背上多一分重量、多一瓦功耗,续航和步态都会跟着变。凯茉锐KC9420M把400万像素、20倍光学变倍、...
2026-11-10 -
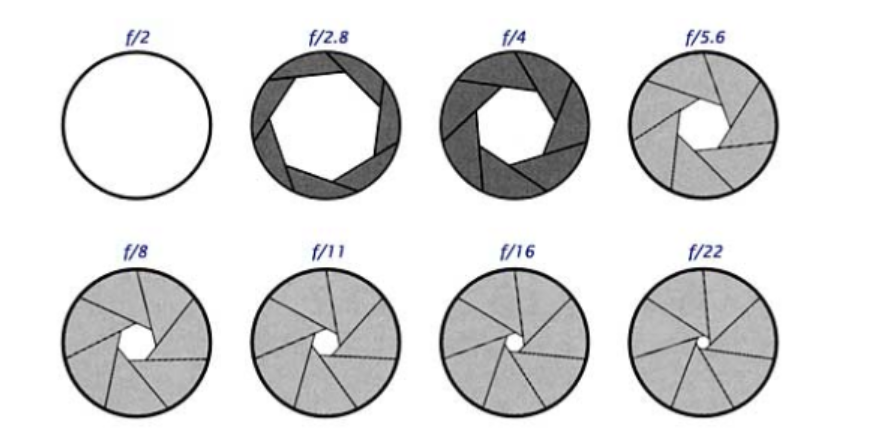
光圈倍数与进光量的关系全解析
光圈的倍数关系,核心就是每档之间进光量相差一倍。虽然f/数值本身不是简单的倍数,但它背后对应的进光量是严格的倍数/分数关系。掌握这个...
2026-11-09 -
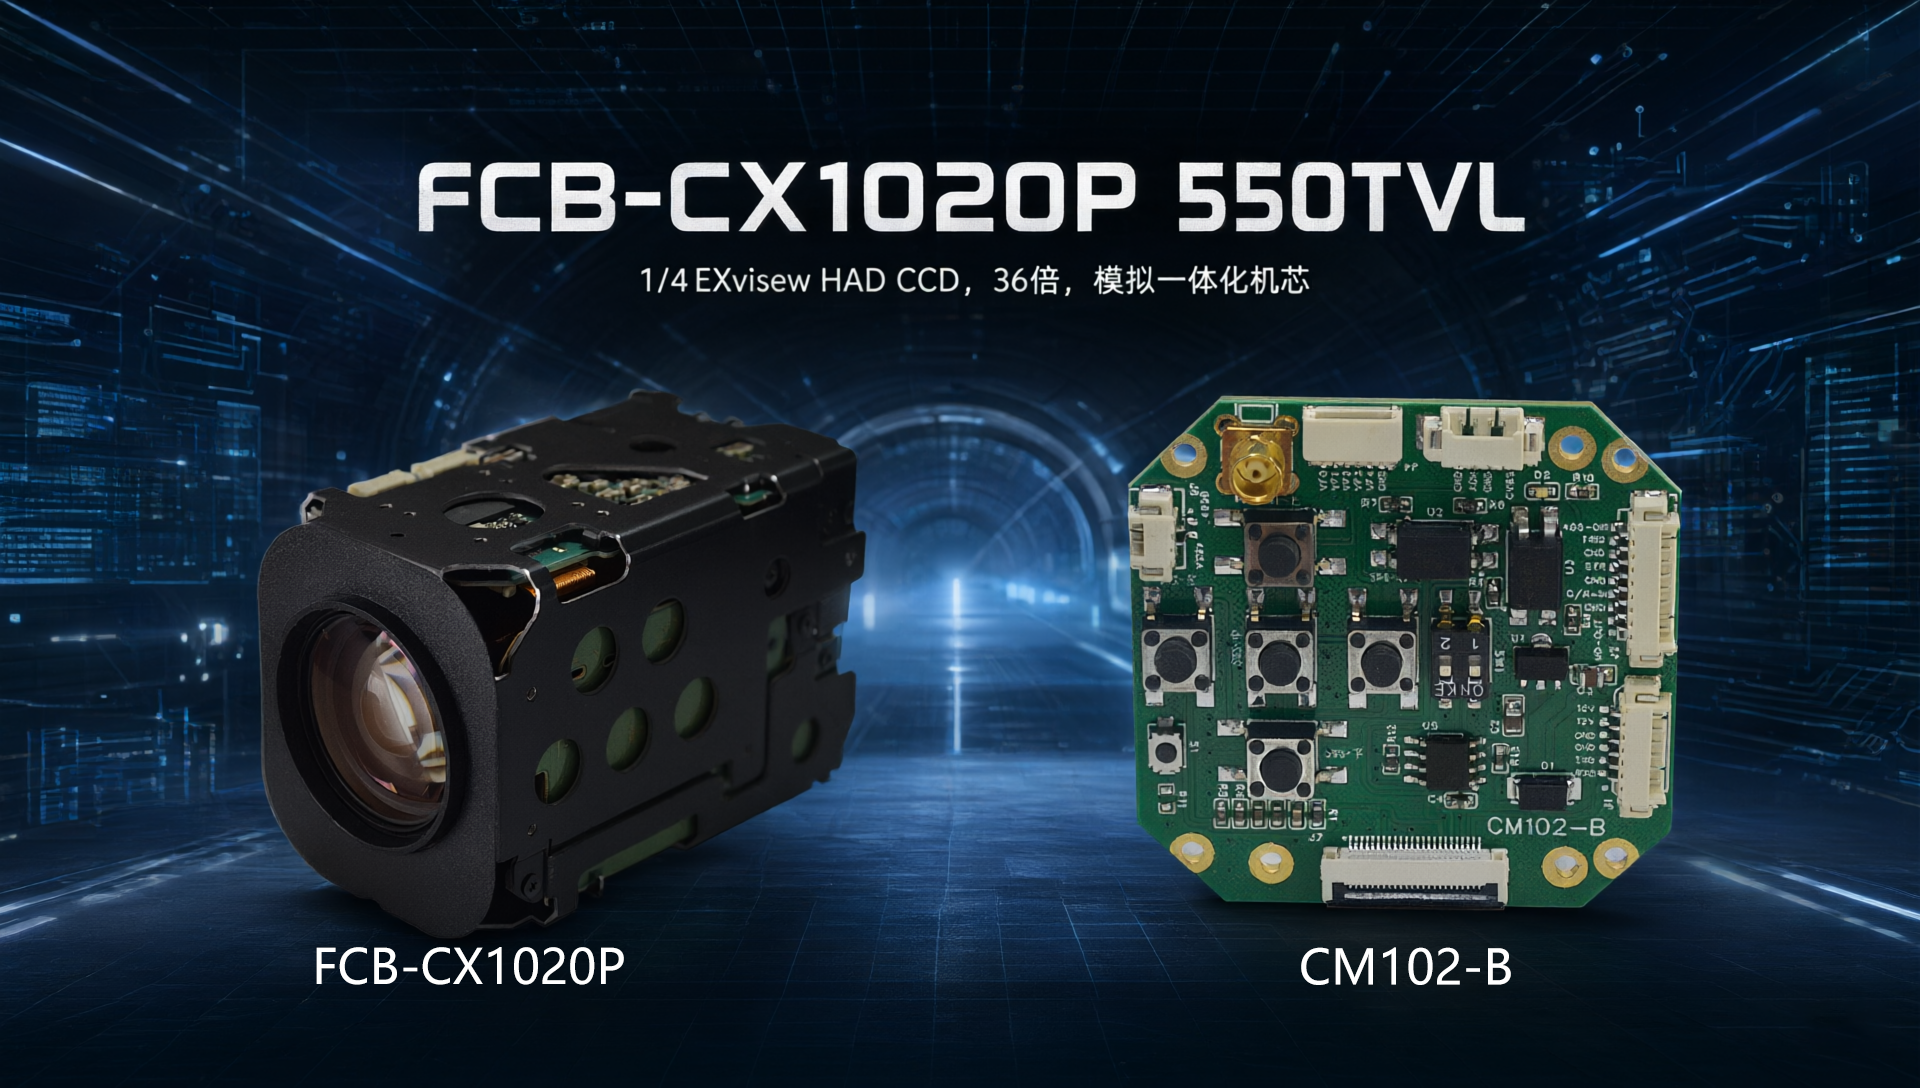
隧道口“阴阳脸”怎么破?凯茉锐36倍模拟机芯有套稳办法
隧道摄像头不是把摄像机塞进洞就完事。入口烈日、洞内低照、车辆震动、粉尘附着、长距离布线,每一项都在考验画质和成本。凯茉锐把FCB-CX10...
2026-11-09 -
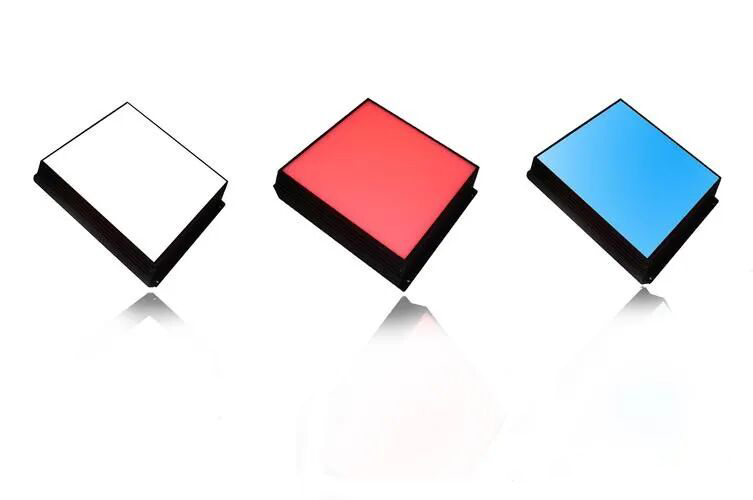
面对不同的检测表面,选用什么颜色的光源?
在实际应用中,选择恰当的光源类型,犹如为检测任务找到关键密码,而这在很大程度上取决于待测量表面和材料的独特特性。例如,红光凭借其较...
2026-11-06 -
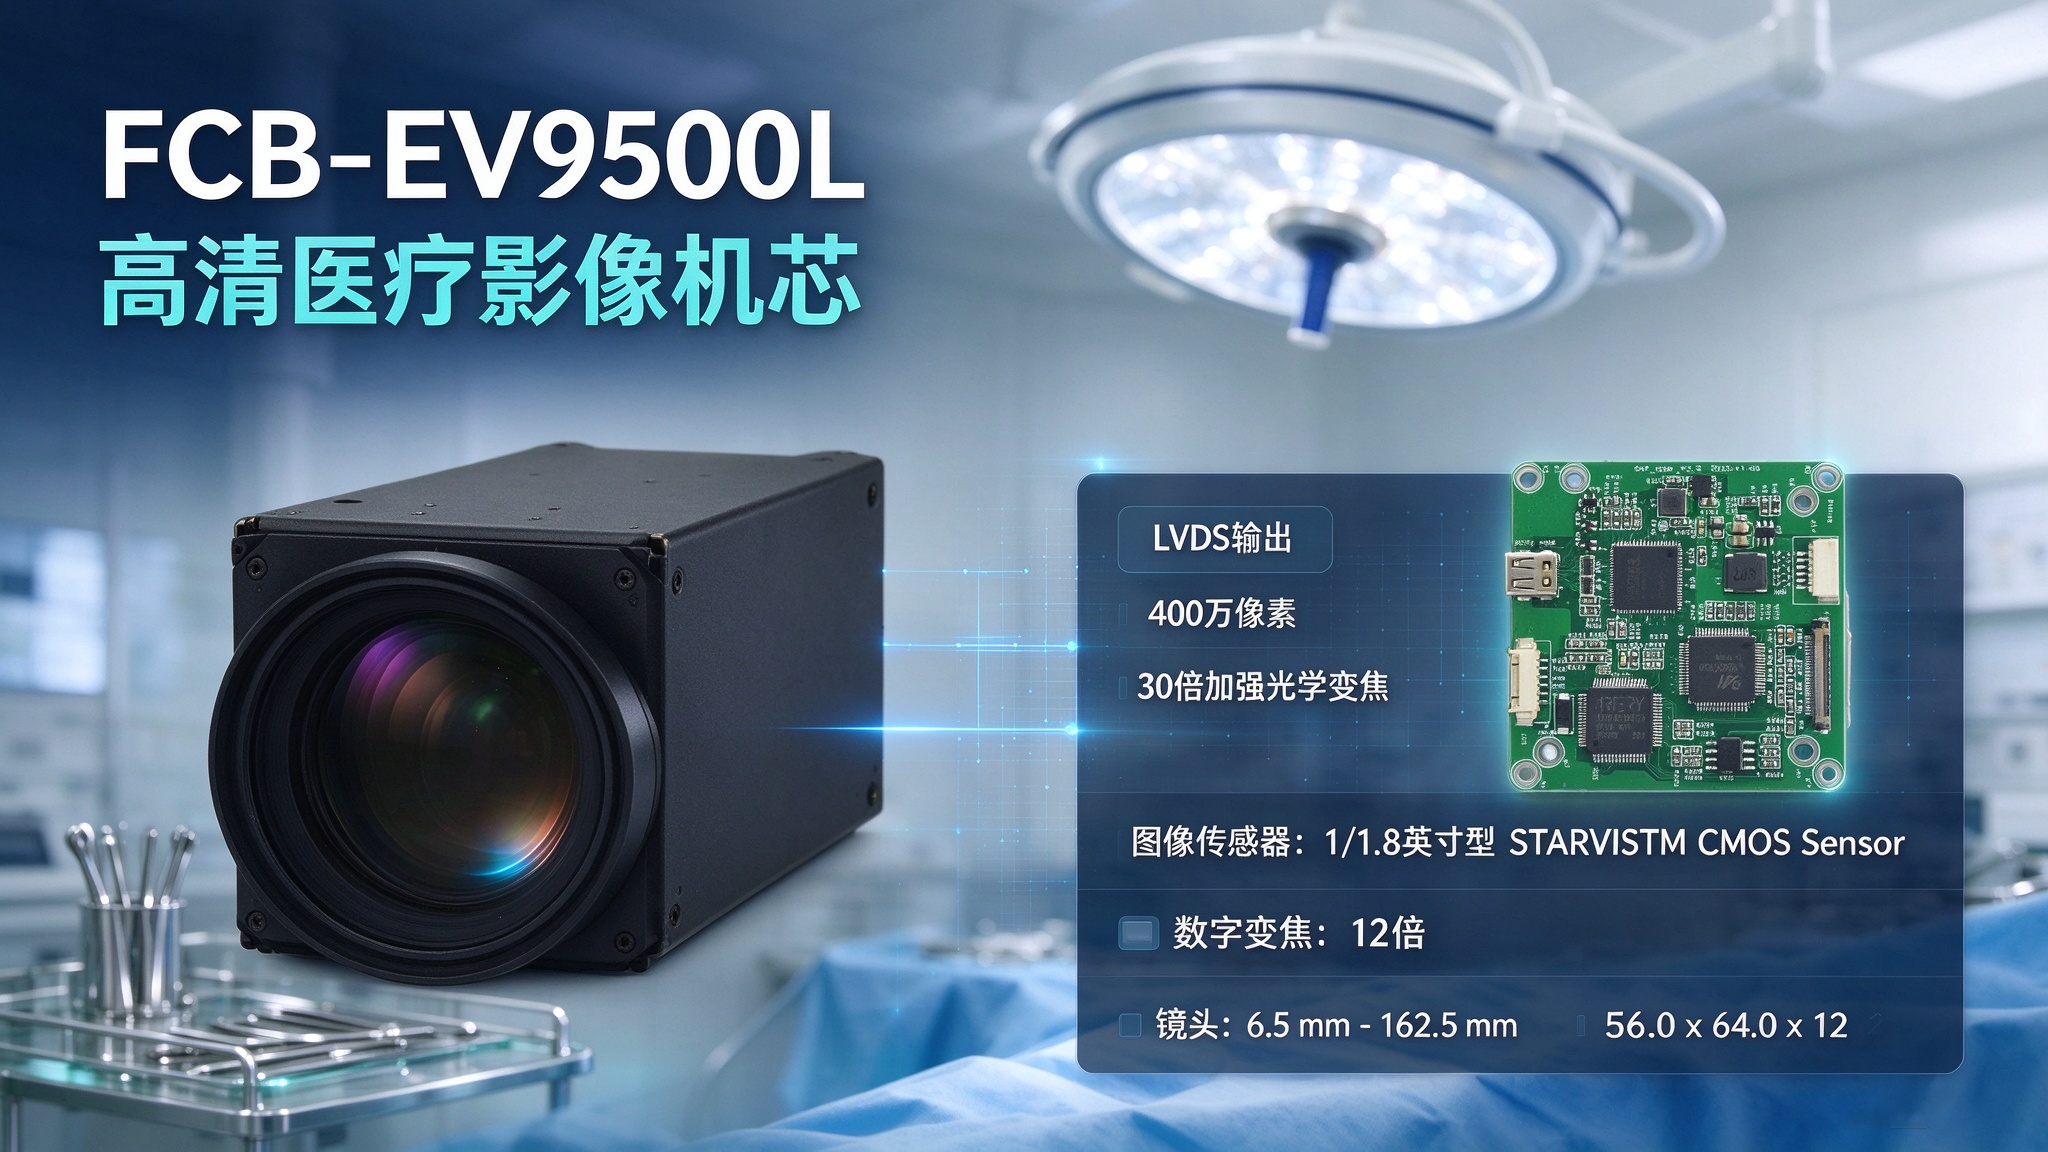
手术室摄像头别再“糊”:凯茉锐30倍光变+HDMI尾板稳术野
手术室摄像头最怕什么?无影灯把术野照得雪亮,深腔里却暗成一团;吊臂轻轻一碰,示教屏上的缝合线就跟着抖;术野只有巴掌大,镜头拉近后边...
2026-11-06 -
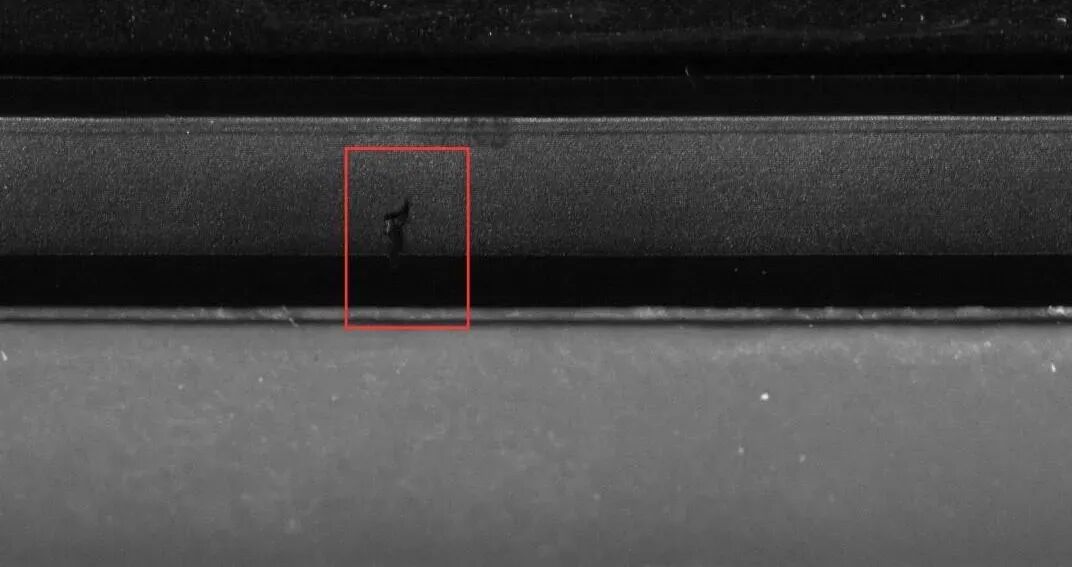
工业相机8bit和12bit差在哪?
bit越高,能记录的亮度等级越多。也就是说,12bit可以把亮度分得更细。就像一把尺子:8bit的刻度比较粗,12bit的刻度更密。
2026-11-05 -
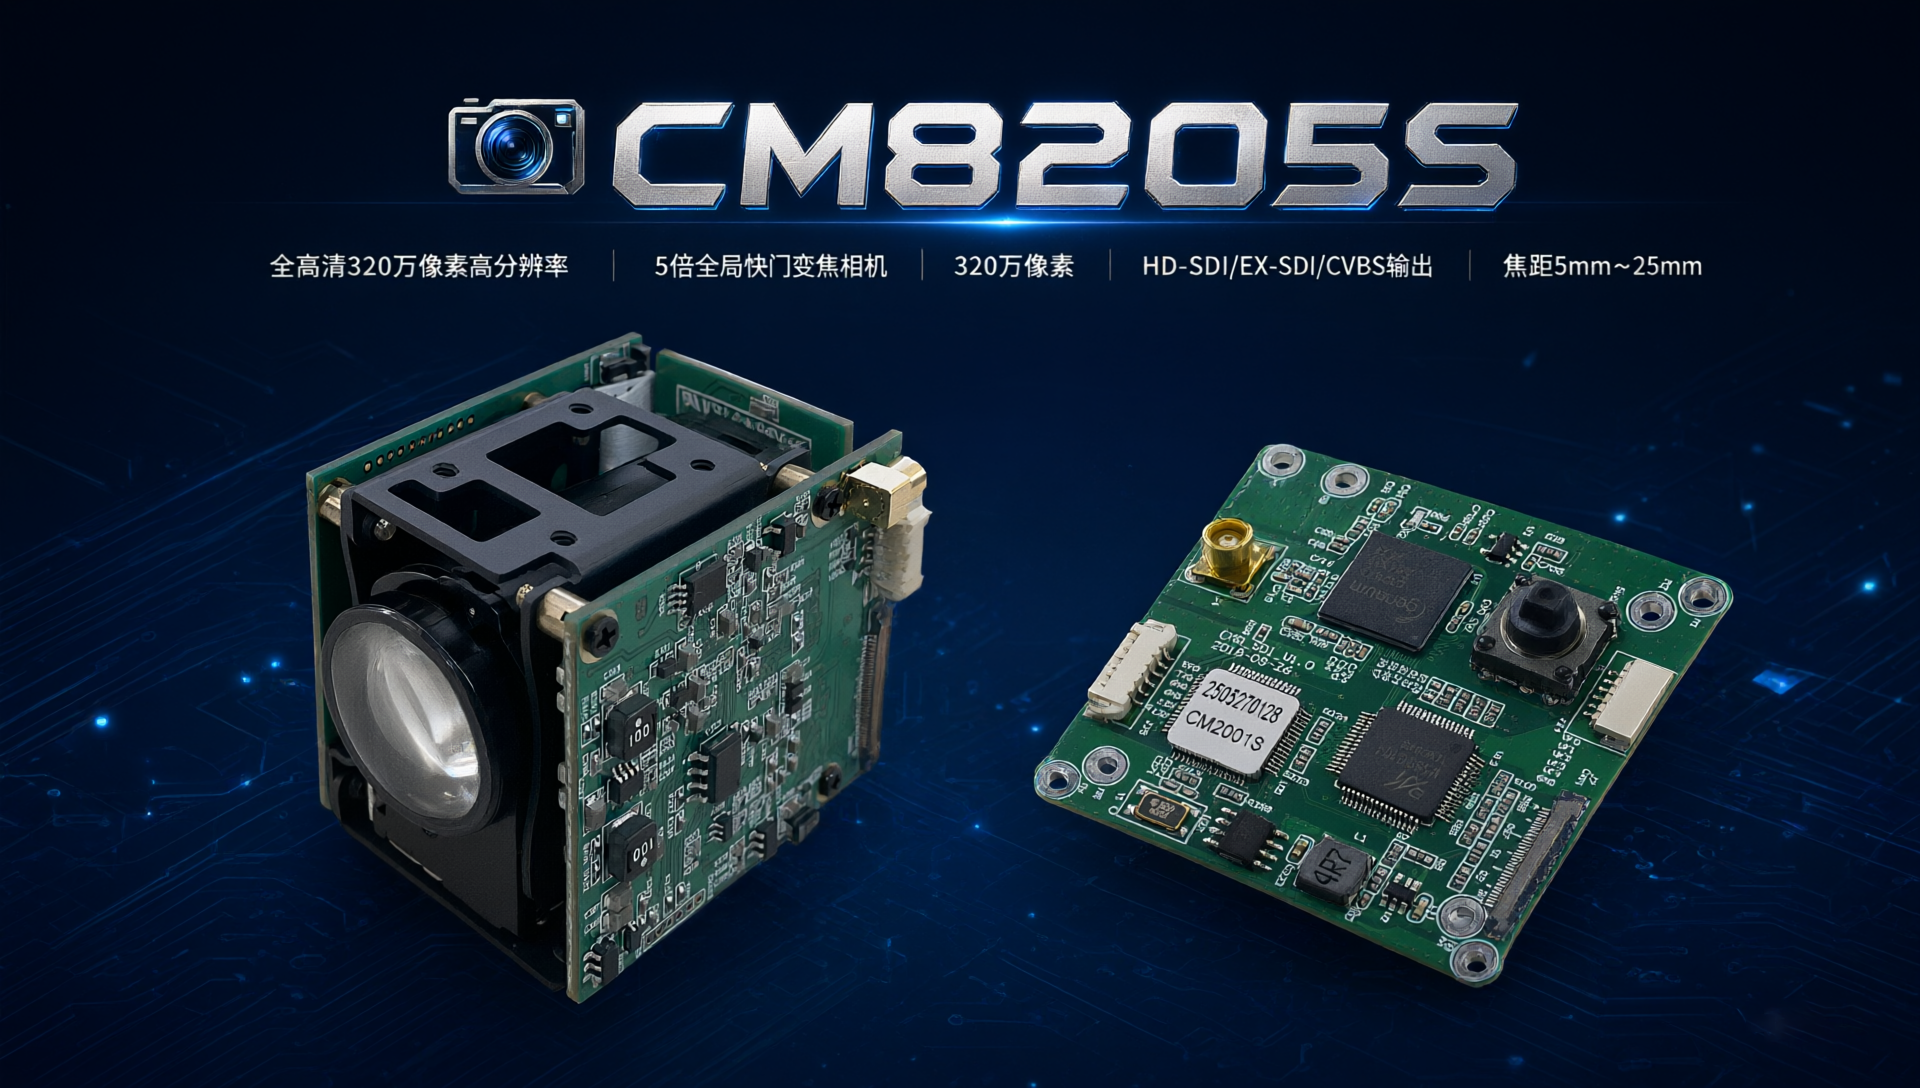
凯茉锐全局快门视觉模组,赋能隧道巡检高清病害感知
隧道内部环境复杂,高湿度、粉尘弥漫、光照明暗交错,巡检机器人行进颠簸极易产生图像畸变,衬砌细微裂缝、渗水、表层剥落等病害识别对隧道...
2026-11-05 -
中继镜(Relay Lens)技术解析:原理、参数及选型指南
中继镜(Relay Lens),也称增距镜,是一种专业的光学器件。基本原理是把近距离的物体(实际检测目标),在更远距离的地方生成一个较小的虚...
2026-11-04 -
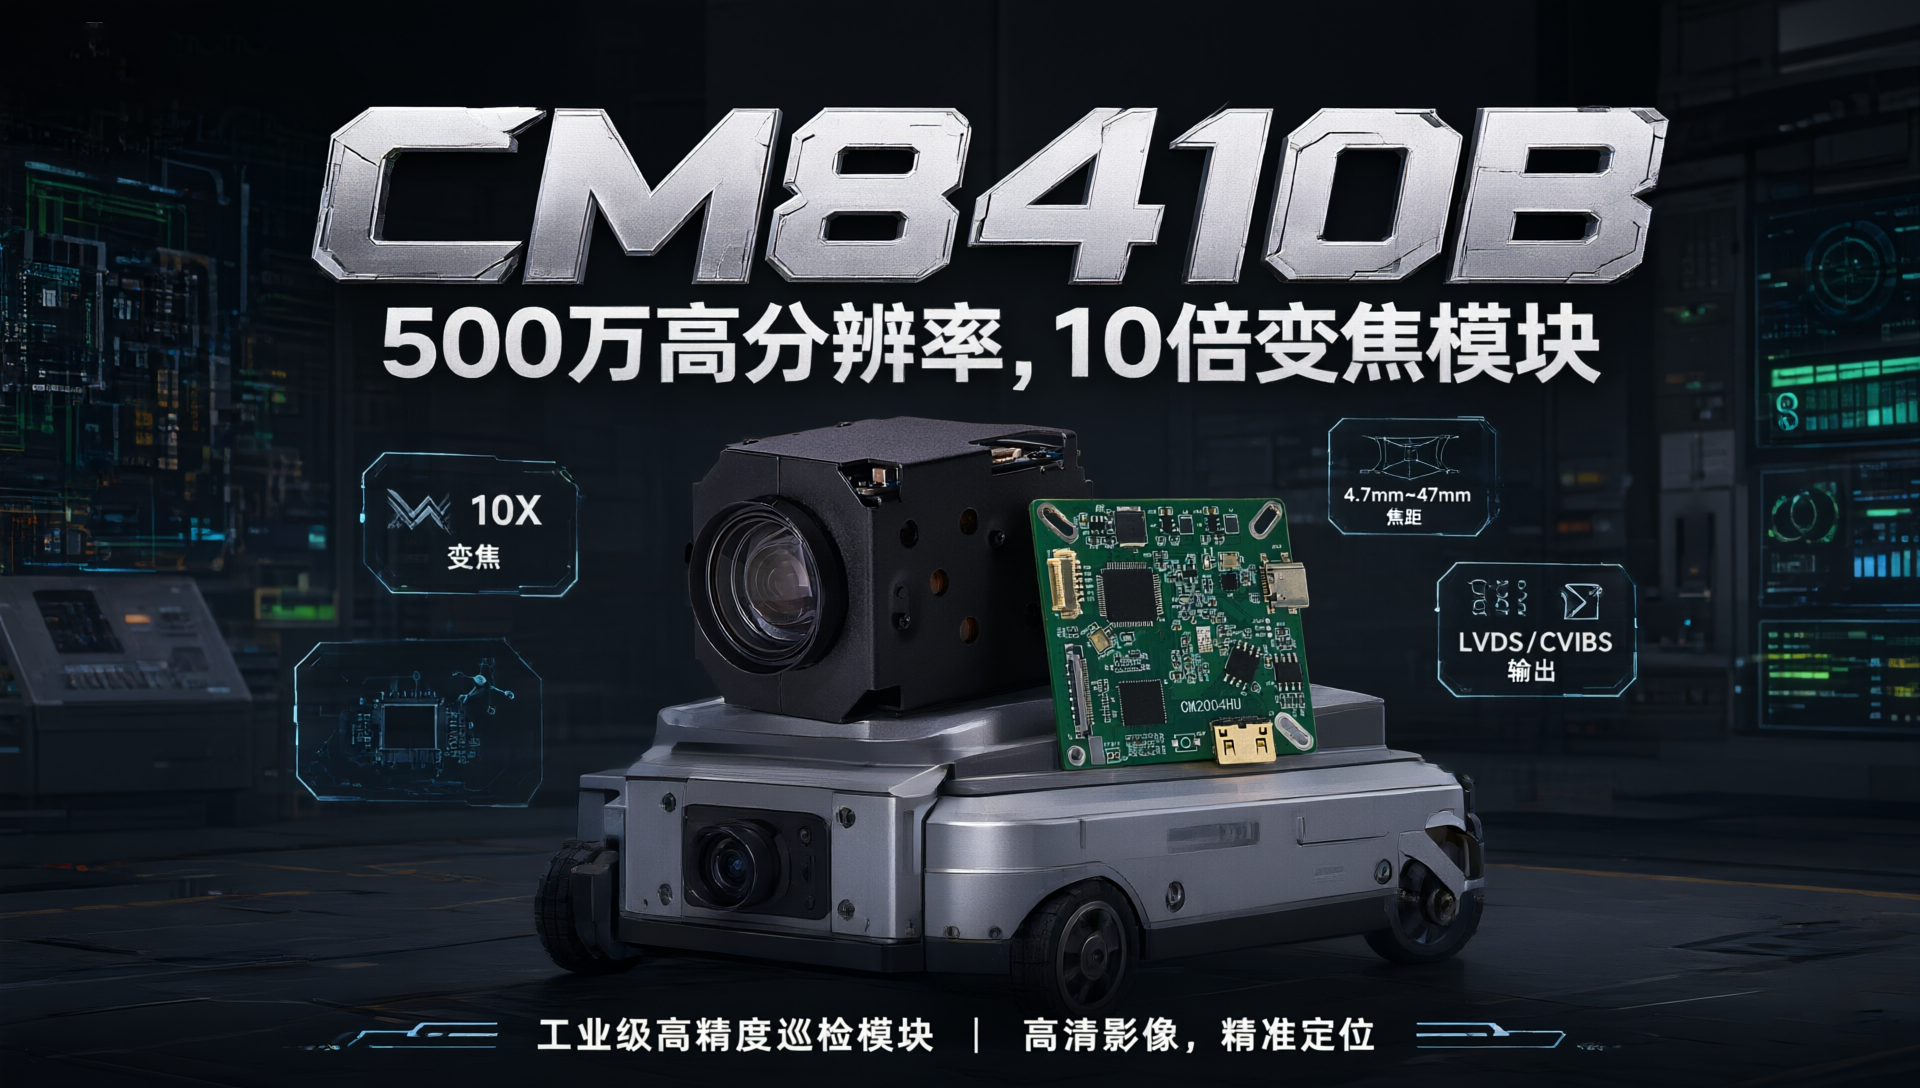
轮式巡检机器人摄像头别再“眯眼”:凯茉锐这套组合把细节拉近
轮式巡检机器人摄像头不是把画面传回地面站就完事。巡检车沿着厂区道路、变电站通道或园区路线往前走,真正考验镜头的是:远处表计能不能读...
2026-11-04


 13798538021
