

轮式巡检机器人摄像头别再“眯眼”:凯茉锐这套组合把细节拉近
来源:深圳市凯茉锐电子科技有限公司2026-11-04
轮式巡检机器人摄像头不是把画面传回地面站就完事。巡检车沿着厂区道路、变电站通道或园区路线往前走,真正考验镜头的是:远处表计能不能读清、逆光下的开关状态能不能辨认、早晚班光线变化时画面会不会糊成一片,以及机载工控机和地面调试屏能不能同时“用上”这路画面。凯茉锐CM8410B与CM2004HU的组合,思路很明确——让轮式巡检机器人摄像头先看得清,再把画面和控制链路理顺,最后让整机集成少走弯路。
一、先解决“看清”:轮式巡检机器人摄像头的500万像素与10倍光变
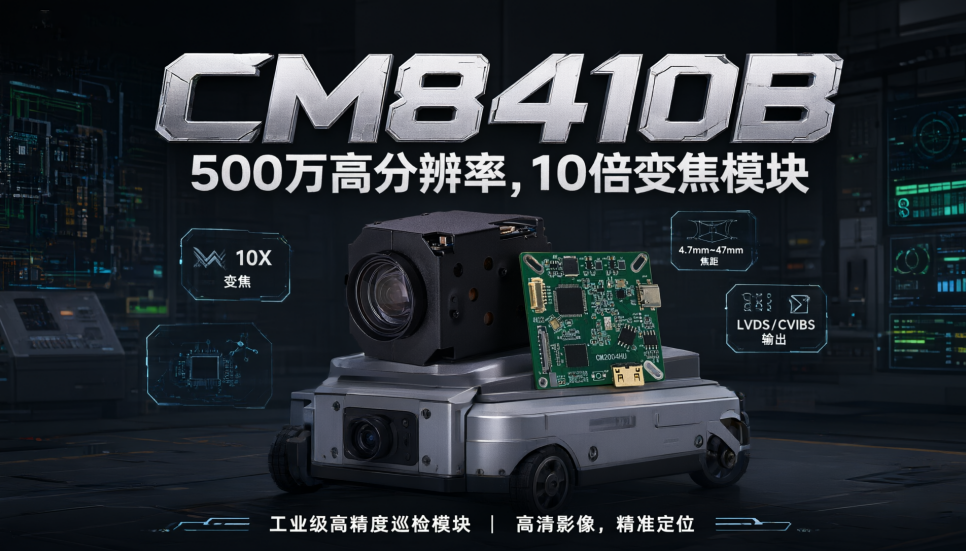
轮式巡检机器人往往在离设备几米到十几米的位置停靠,镜头不能只靠“广角看全景”,还要能把远处表计、指针、开关标识拉近。CM8410B采用1/2.8英寸索尼CMOS,有效像素约513万,输出支持1440P、1080P、720P,配合10倍光学变焦和32倍数字变焦,焦距覆盖4.7mm—47mm。巡检车停在通道上,云台一转、镜头一推,原本在画面角落里的小表计就能被拉到可读范围,减少机器人反复挪车找角度。对轮式巡检机器人摄像头来说,这种“先全景、再拉近”的节奏,比单纯堆广角更贴近巡检作业。
二、再解决“看稳”:CM8410B把逆光、雾气和夜班画面揉顺
巡检路线不会永远顺光。早上东晒、傍晚西晒,设备柜体反光,雾天远处发灰,夜班只有补光和路灯,这些都是轮式巡检机器人摄像头常遇到的光线难题。CM8410B给到宽动态、强光补偿、透雾、2D+3D数字降噪和数字图像稳定,日夜切换采用ICR,低照度下彩色可到0.02 lux,DSS开启后还能进一步压低照度门槛。巡检车边走边拍时,电子防抖和降噪把路面颠簸、光线抖动带来的画面毛刺压下去;遇到柜体强反光,强光补偿和宽动态让暗部标识不至于一起糊掉。镜头本身约165g、尺寸紧凑,装在云台或升降杆顶部不会给轮式平台增加太多负担。
三、还要解决“用好”:CM2004HU把本地监看、机载AI和云台控制分开跑
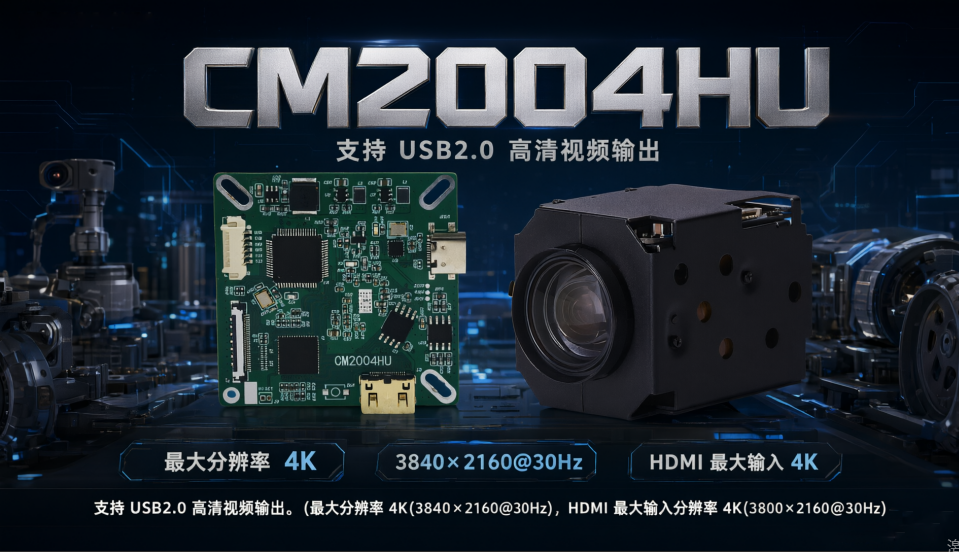
画面看清之后,轮式巡检机器人摄像头还要解决“给谁用”。CM2004HU与CM8410B深度适配,板卡提供HDMI 4K@30Hz输入/环出和USB2.0高清输出,并保留模拟串口用于VISCA控制。放到巡检车上,HDMI环出可以接现场调试屏,巡检人员站在机器人旁边就能看画面、调机芯;USB2.0把高清视频送进机载工控机或边缘计算单元,供表计识别、外观检查等上层算法使用;串口则让主控对CM8410B做变焦、光圈、白平衡、透雾开关等控制。本地监看、机载计算、云台控制各走各的链路,轮式巡检机器人摄像头就不再是“只出图”的部件,而是能参与巡检流程的视觉前端。
四、最后解决“装快”:深度适配让轮式巡检机器人摄像头少调试
轮式巡检机器人项目最怕视觉前端“装得上、调不通”。CM2004HU与CM8410B有明确的深度适配关系,LVDS信号链路和控制指令映射在出厂层面已经打通,集成时不需要从线序和协议开始逐项摸索。CM2004HU本身在岸堤、变电站、通用轮式巡检等方案中多次作为配套尾板出现,供电逻辑和移动平台上的信号链路经过实际项目检验;50mm×50mm的板型也方便嵌入机器人机芯舱。对整机厂来说,少一轮兼容性验证,就少一段现场调试时间,轮式巡检机器人摄像头也能更快从样机走向批量交付。
凯茉锐这套CM8410B+CM2004HU组合,没有把轮式巡检机器人摄像头做成参数表上的“高像素镜头”,而是围绕巡检车“看得清、看得稳、传得顺、装得快”四件事做搭配:CM8410B负责把远处细节和复杂光线收进画面,CM2004HU负责把画面送到本地屏、机载主机和云台控制链路。轮式巡检机器人摄像头选型时,先想清楚画面要给谁看、控制要从哪里走,这套组合的价值就更容易落地。
相关资讯
凯茉锐赋能桥梁机器人|FCB-CH6300机芯构建高精度巡检视觉感知
2026-11-11- 2026-11-10
- 2026-11-09
手术室摄像头别再“糊”:凯茉锐30倍光变+HDMI尾板稳术野
2026-11-06- 2026-11-05
- 2026-11-04


 13798538021
