

凯茉锐 CM8410UE+CM2004H:管道爬行机器人井下巡检视觉方案,解锁内窥新边界
来源:深圳市凯茉锐电子科技有限公司2026-10-12
深埋地下的给排水管网、工业压力管道、燃气长输管线,空间密闭、环境复杂,人工下井检测风险高、盲区多。管道爬行机器人作为管网病害诊断的核心装备,其视觉成像系统直接决定巡检成果的可靠性。凯茉锐 CM8410UE 迷你变焦机芯搭配 CM2004H 4K 控制板,专为管道爬行机器人定制一体化视觉解决方案,攻克井下暗光、狭窄空间、信号不稳定等行业痛点,为管道缺陷检测提供稳定高清的图像支撑。
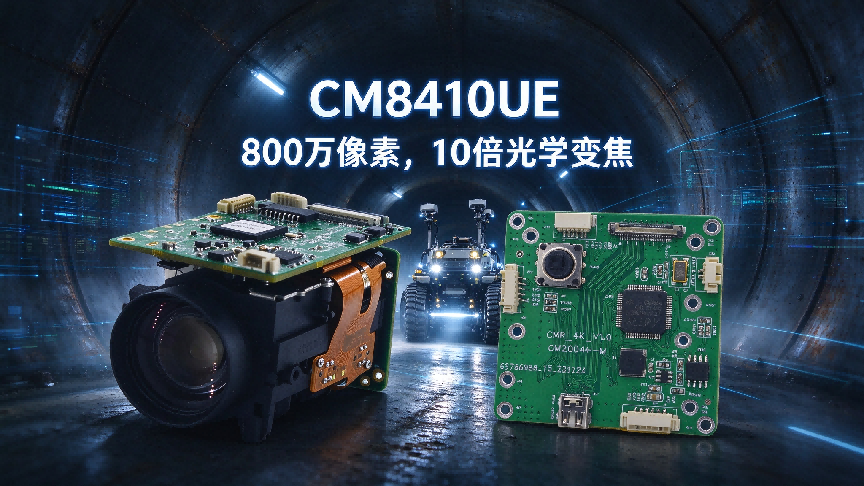
一、低照度 4K 超清成像,捕捉管壁细微病害特征
管道内部光照条件极差,局部反光、阴影交错,微小裂纹、腐蚀坑、焊缝缺损极易被忽略。CM8410UE 搭载 800 万像素 CMOS 传感器,可输出 4K@30fps 高清画面,还原管壁真实肌理。机芯具备优异低照度性能,彩色最低照度 0.01lux,黑白模式可达 0.001lux,搭配 120dB 宽动态与 2D/3D 智能降噪算法。当管道爬行机器人在明暗交替的管道内行进时,画面不会出现过曝或死黑区域,细小破损、结垢错位等病害信息完整保留,为后期管网评估留存精准影像资料。
二、10 倍光学变焦赋能,长距离管线巡检高效作业
管道工况长短不一,既有短距离检修井段,也有数百米狭长深埋管线,频繁启停、进退会大幅拖慢管道爬行机器人巡检效率。CM8410UE 搭载 10 倍光学变焦,焦距 5.76~46mm,广角视野最大 57°。机器人可先用广角模式快速扫描管道整体工况,定位疑似缺陷区域后,光学拉近放大目标,无需移动机身,就能看清毫米级破损。这套变焦能力减少机器人往复移动,缩短单次下井作业时长,提升长管线内窥检测的作业效率。
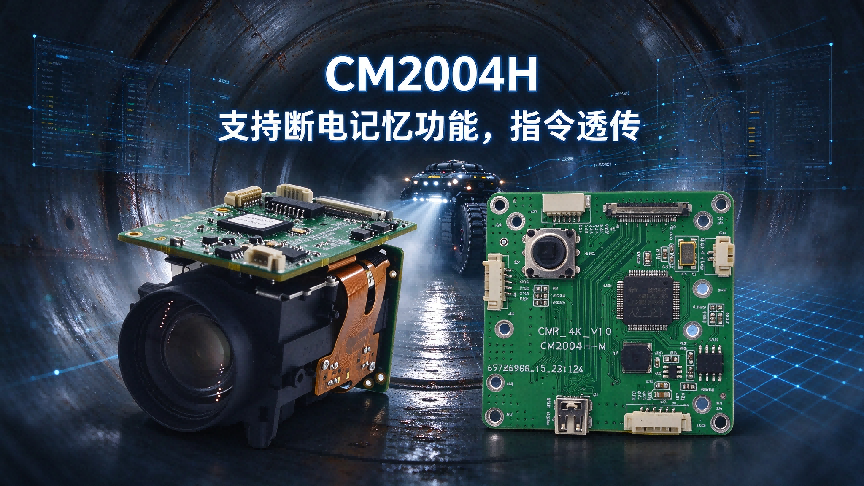
三、CM2004H 视觉控制中枢,稳定调度机芯信号传输
CM2004H 是适配 CM 系列机芯的 4K 驱动控制板,作为管道爬行机器人的视觉中枢,采用极细同轴线与 CM8410UE 机芯对接,自动识别 720P/1080P/2160P 多分辨率视频信号,即接即用。板载双 RS485、RS232-TTL、IO 口与按键多通道接口,兼容 SONY VISCA、PELCO-P、PELCO-D 主流协议,机器人上位机发送指令,即可远程控制镜头变焦、聚焦、预置位调用。独有的断电记忆功能尤为适配井下作业:管道爬行机器人在深井遇瞬时断电重启后,可自动恢复断电前镜头参数与画面状态,无需重新调试,保障巡检工作连续进行。
四、紧凑低功耗硬件设计,适配机器人狭小舱体环境
管道爬行机器人舱内空间寸土寸金,负载重量、功耗会直接影响续航与管道通过性能。CM8410UE 机芯本体仅 101g,整机功耗低于 4W,体积小巧,可轻松嵌入狭小机器人舱体;CM2004H 控制板轻薄紧凑,板厚仅 10mm,安装孔径 2mm,布线便捷。整套视觉组件支持 - 25℃~60℃宽温工作,能够耐受井下潮湿、温差波动大的恶劣环境。多协议兼容设计,可无缝接入不同型号管道爬行机器人控制系统,降低设备集成难度。
相关资讯
凯茉锐 CM8220+CM2001H,赋能管廊挂轨巡检智能感知升级
2026-10-13凯茉锐 CM8410UE+CM2004H:管道爬行机器人井下巡检视觉方案,解锁内窥新边界
2026-10-12凯茉锐 KC9420M+CM202Z 赋能机器狗视觉方案,双模组解锁智能巡检新维度
2026-10-10凯茉锐 CM8258E-IOS+CM2001M 深度赋能管道机器人:让暗管巡检从 “看见” 走向 “看准”
2026-10-09凯茉锐 KC9232M+CM2001S 为机器狗点亮一双会思考的眼睛,看得清更跑得稳
2026-10-08深耕地下管廊感知,凯茉锐 KC9420M+CM2001H 赋能挂轨机器人巡检效能升级
2026-09-30


 13798538021
