

微观角度看传感器的电路
来源:深圳市凯茉锐电子科技有限公司2026-09-16
01 4T传感器详解
现在我们常见的传感器一般都是4T传感器,其内部结构如下图所示:
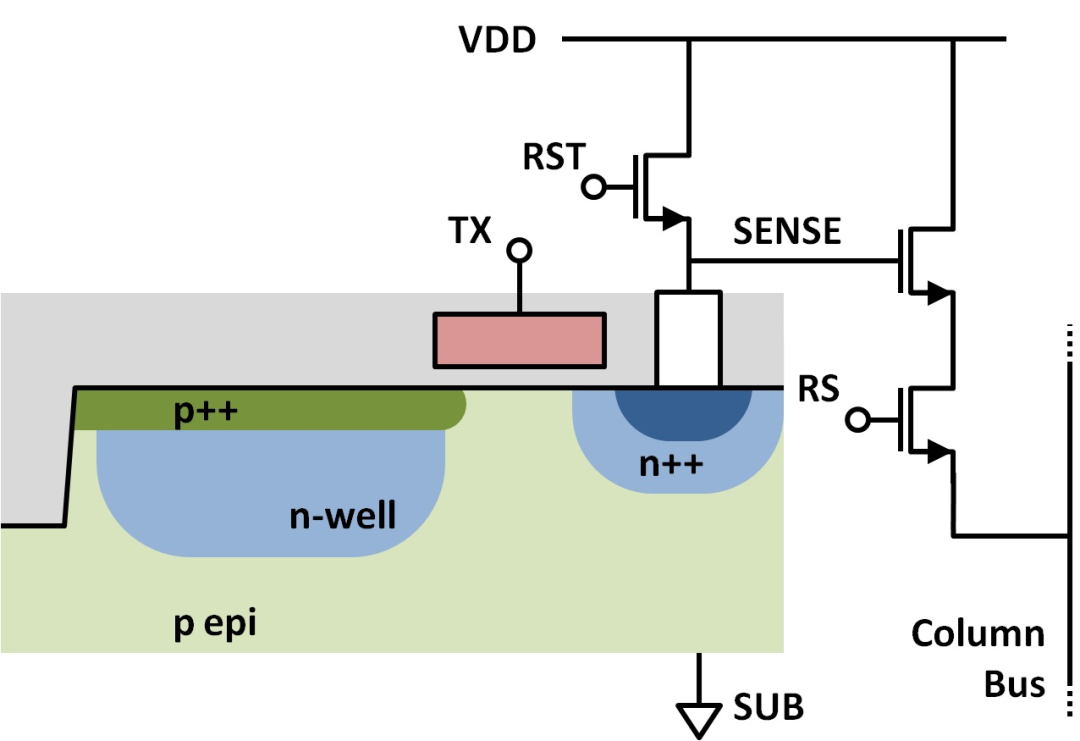
我们先来简单看一下结构。
a 存放电子的PPD和FD
在讲解4T之前,需要看两个存放电子的位置——PPD和FD,如下图所示。
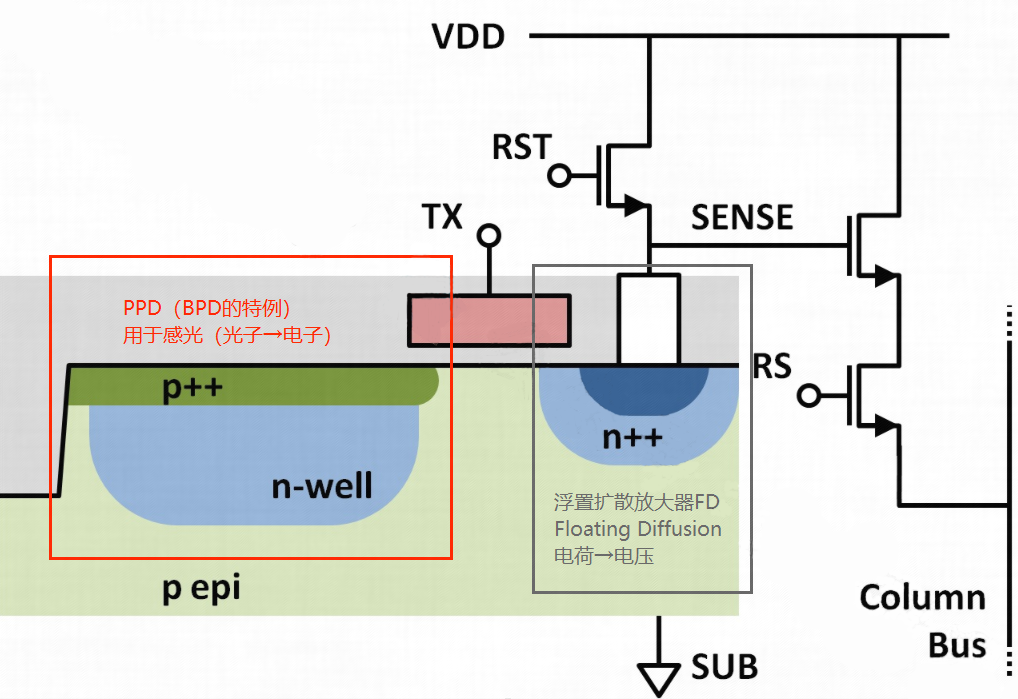
i PIN光电二极管PPD
先看PIN光电二极管PPD(Pinned Photodiode)。
在Sensor中会使用埋藏式光电二极管BPD(Buried Photodiode)进行感光,实现外界入射光线到电子的转换:
而PPD则是BPD的特例,在N区上增加了一层接地的P+层(上图红框中的p++)。
这样的设计有能够保证电子完全转移不留下残影,抑制暗噪声等优点(如下图所示,图源网络),也逐渐成为设计的主流。
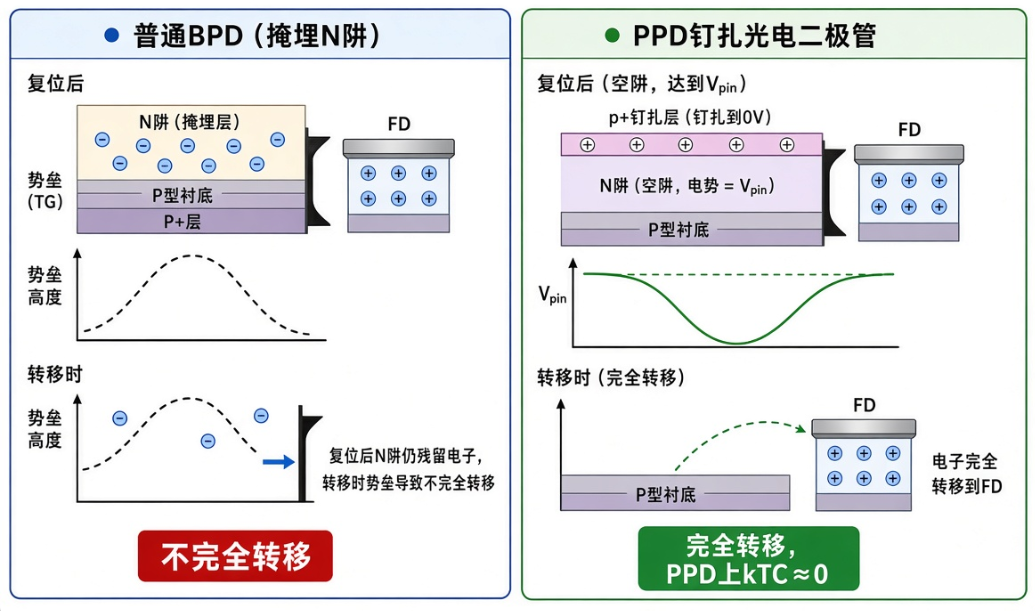
在曝光时,光子在PPD上产生光电反应,由光子转换成电子;并被存放在PPD中的N阱中(上图中的n-well)。
ii 浮置扩散放大器FD
简单来说,FD是一个电荷转电压的区域。
曝光时的电荷转移到FD后,在这里被转换成电压。曝光入射的光子越多,产生的电子越多,进而转换出来的电压也会越大。换句话说,只要在这里读取电压采样,就能知道入射的光强。
b 4T:四个晶体管结构
接下来简单说说晶体管——这里的4T,指的是4个晶体管,即这四个位置:
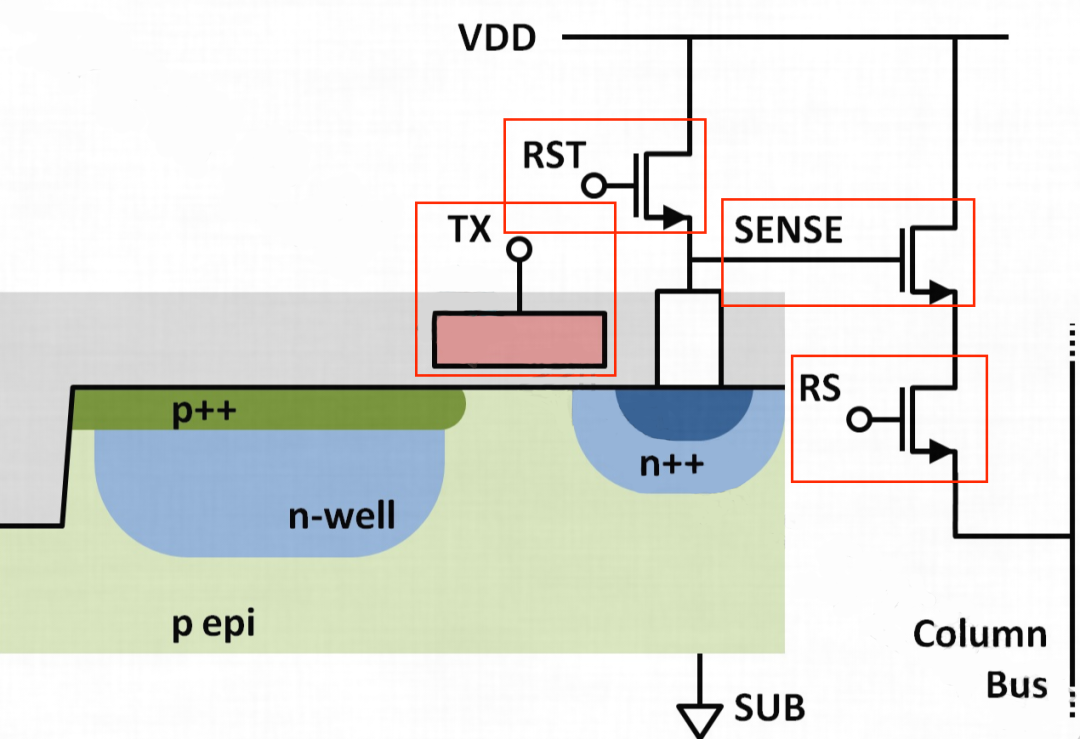
简单讲一下这四个晶体管都是干啥的。
i 转移栅TX/TG
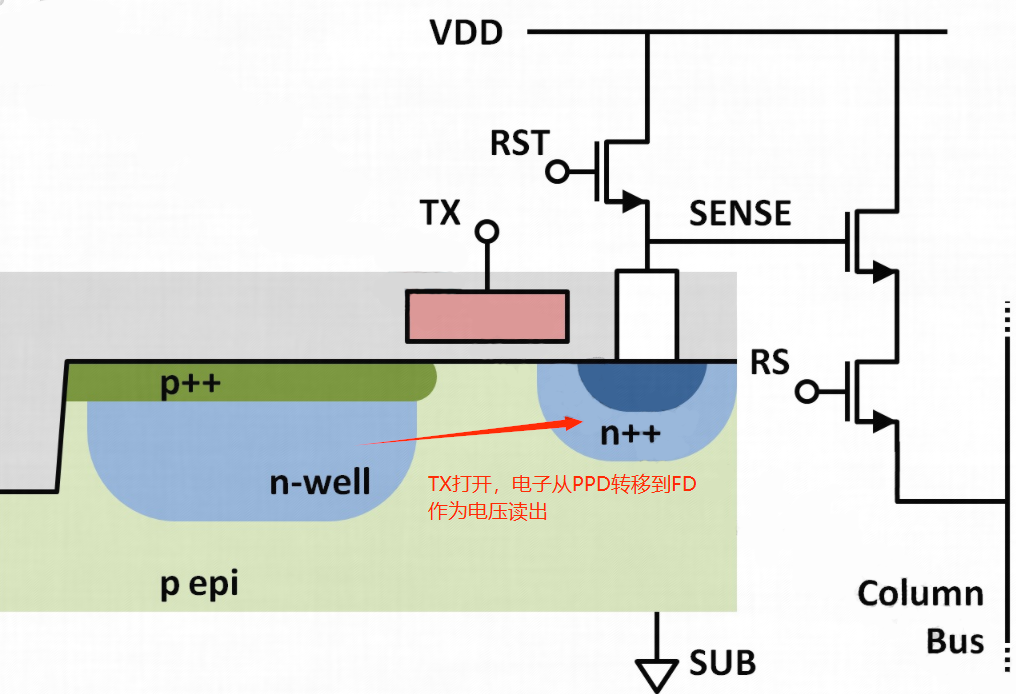
在上面的讲解中我们提到,PPD感光产生的电子是存放在PPD的N阱中;而电荷转电压的位置则是在FD处。
而在这里的转移栅(TX/TG),就是起到了控制电荷转移的阀门的作用。
感光结束后,需要采集光强信息时,转移栅工作,将电荷转移到FD处转换成电压,再读取电压值,即可知道光强的大小。
ii 复位RST
顾名思义,RST指的是Reset。
简单点来说,当我们需要清空FD里存放的电子(有时也会连PPD一起清除)时,就需要操作RST。
如果这里的清除不干净,那么下次的测量就会受到影响。
打个比方就是,使用量杯测量液体时,需要把容器内部的液体清空再进行测量,否则上次的测量就会对这次的测量带来影响。
iii 源跟随器SENSE/SF
在上面我们讲到,浮置扩散放大器FD的作用是将电荷转换成电压。
但是这里的电压没有什么驱动能力,因此需要经过一个SF来进行有源缓冲,将这个电压变化原样复制出来,供给后面的读出电路进行读出。
打个比方,FD就像有一定高度的水的杯子。
SF的用途是,不论后端给什么样的容器,都会从自来水管中接水,让容器中水的高度和杯子中水的高度一致,而又不会影响原杯子的水量。
iv 列选RS(Row Select)
最后说剩下的列选RS。
这个从名字上看就比较直接——通过这个开关读取某一列的信息。
我们来看这张CMOS的示意图,其中的行选就是这里的RS:
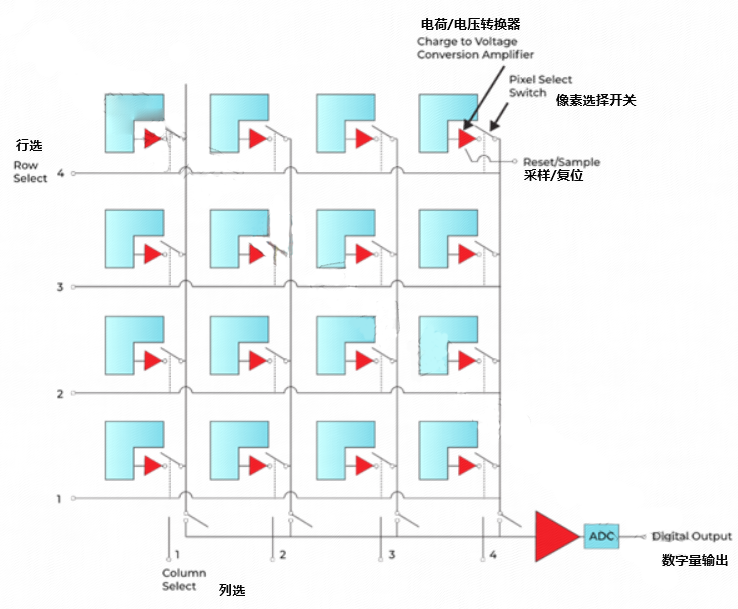
可以看到,CMOS一次读出一行数据。
当我们需要读出第一行数据的时候,我们接通第一行的RS,依次读出这行中每个像素的SF电压值,完成一行曝光。
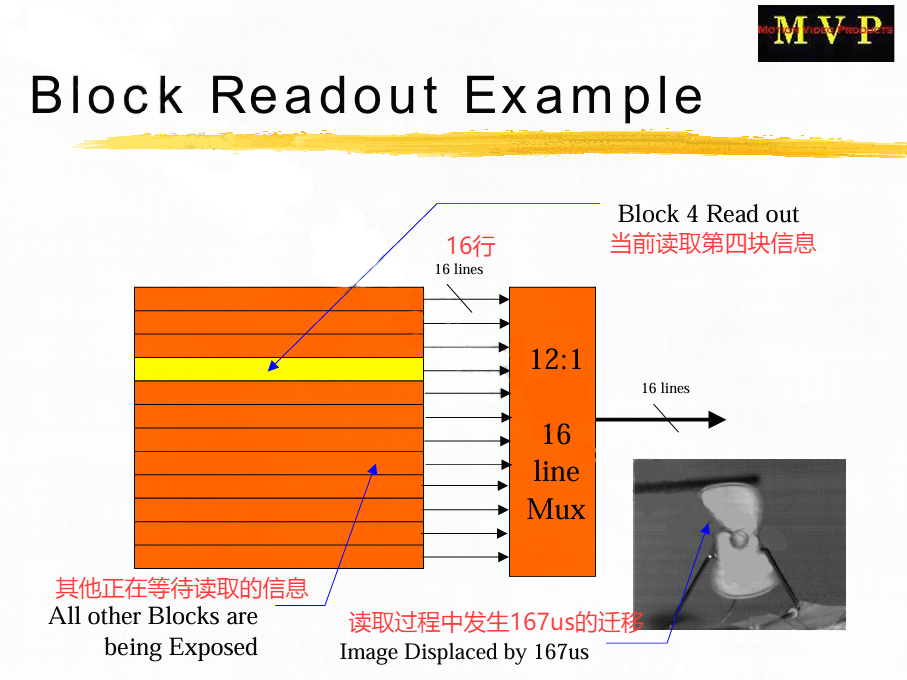
之后,关闭这行的RS,打开下一行的RS,再依次读出,实现逐行曝光。
这就是CMOS的逐行曝光——果冻效应
02 其他结构的CMOS
接下来我们讲讲3T结构的CMOS。
a 3T CMOS
这里讲的是早期的3T CMOS,和JFET Sensor不是一个东西。
我们先来说说早期的3T CMOS。
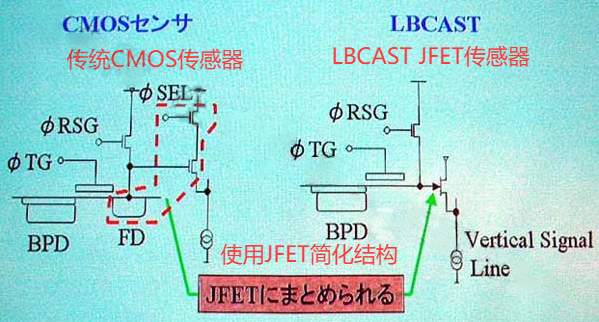
顾名思义,3T CMOS比4T CMOS少一只晶体管,如下图第一行所示:
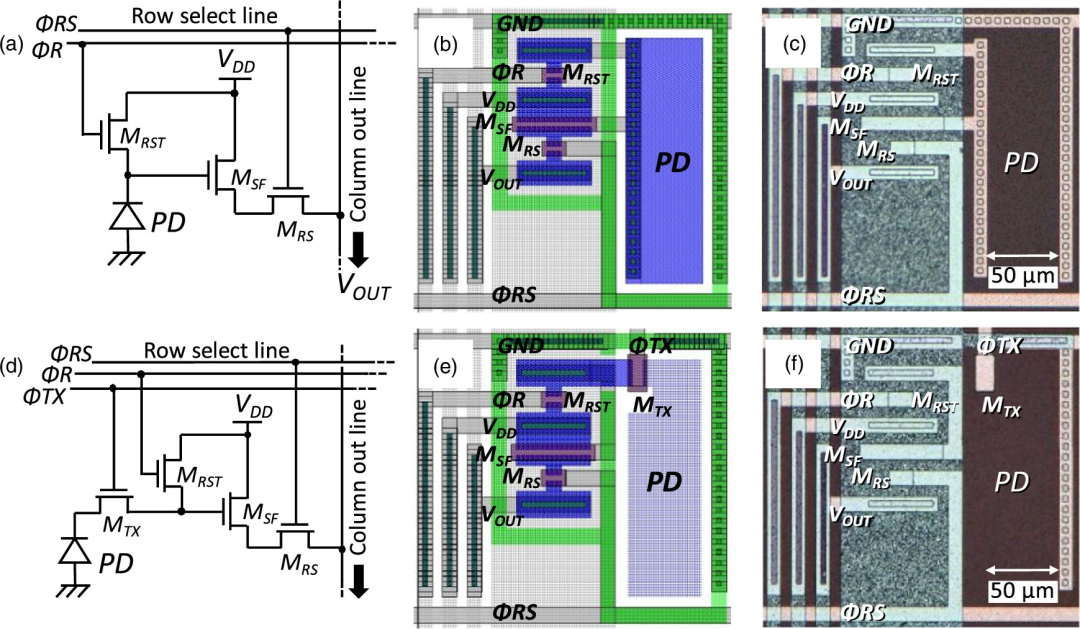
我们可以看到,3T CMOS只有复位、源跟随器和行选三只管子。
在读取光强信息时,3T CMOS的源跟随器直接读取光电二极管储存的电荷。这种设计虽然能省一只晶体管,但是没办法进行二次采样(CDS),噪声、暗电流和残影等问题都比4T CMOS要大得多。
同时,4T CMOS带来的PPD FD分离,完全转移和完全放电等特点,也是3T CMOS做不到的。
b 5T、6T 甚至更高的CMOS
事实上,5T、6T 甚至更高的CMOS的信息比较少。
不过,常见的说法是,随着晶体管的增加,Sensor能实现的功能也会越多。
例如,可以实现全局复位、全局快门(电荷暂存)等功能。
当然,CMOS的晶体管越多,功能越强大,对应的需要的工艺、成本也需要更高。
相关资讯
- 2026-09-16
- 2026-09-15
- 2026-09-14
- 2026-09-12
ISP算法——人类视觉与自动曝光(Auto Exposure)
2026-09-11ISP算法——Auto Focus 自动对焦(一): LiDAR、PDAF、CDAF
2026-09-10


 13798538021
