

别再只看相机像素了,真正决定视觉精度的是整条误差链
来源:深圳市凯茉锐电子科技有限公司2026-09-24
做机器视觉项目,经常会碰到一种很典型的情况:
前期样品测试很好,设备真正上线以后,数据却开始飘。
相机分辨率够,程序也能正常识别,单次测量看起来没什么问题。
但连续跑一段时间,测量值开始波动,定位结果也不像测试时那么稳定。
很多人的第一反应是:
算法是不是还要再调?
其实,问题往往不一定出在算法。
机器视觉的精度,从来不是相机一个参数决定的。
镜头、光源、工件位置、机械结构、标定方式、安装稳定性,任何一个环节有波动,最后都会反映到数据上。
尤其是尺寸测量、轮廓检测和精密定位项目。
程序最终计算的是图像里的特征位置。
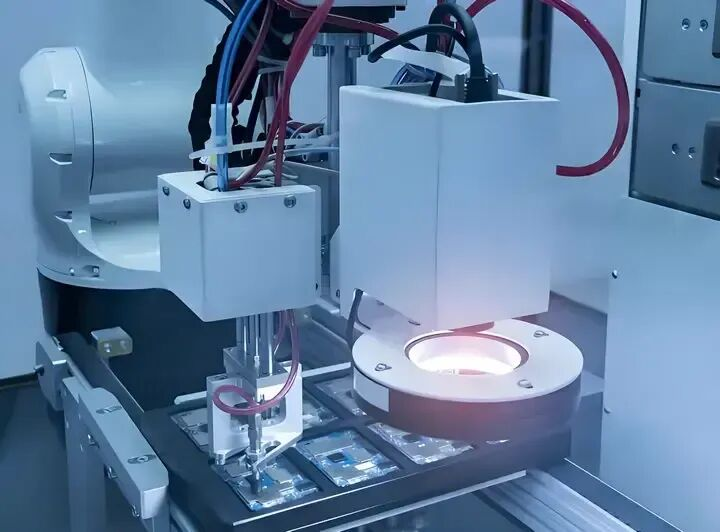
如果光照变化,边缘会变;
镜头成像不稳定,轮廓会变;
工件姿态发生偏移,特征位置同样会变。
图像本身都不稳定,再好的算法也只能在不稳定的数据上继续计算。
所以现场出现精度问题时,不建议一上来就改程序。
先看原始图像。
连续采集一批图片,看看同一个位置的边缘是否稳定、亮度有没有变化、工件姿态有没有偏移。
很多问题,其实到这一步就已经能看出来了。
还有一种现场特别常见:
设备停着测很稳定,一运行,数据就开始波动。
这种情况就不能只盯着视觉。
夹具重复定位够不够稳定?
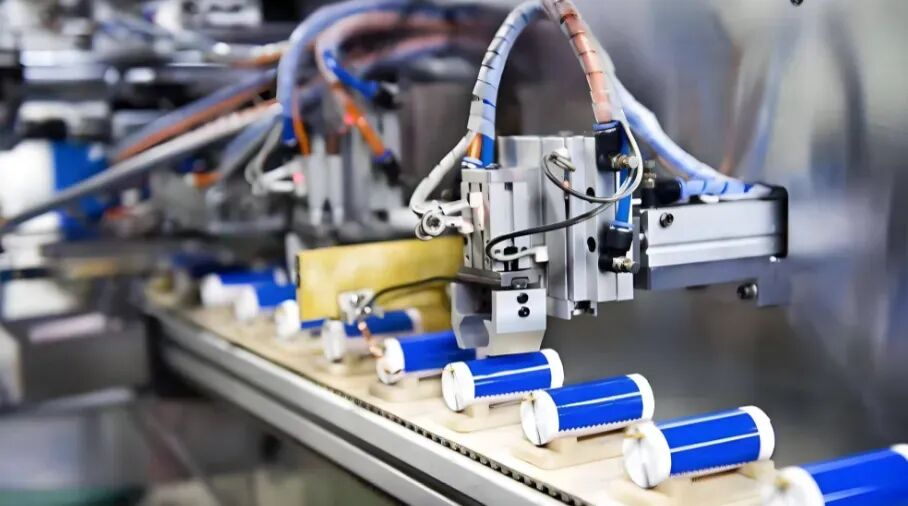
输送机构有没有振动?
拍照的时候设备是否完全停稳?
相机和镜头支架有没有轻微松动?
这些问题最后都会体现在视觉结果里。
视觉可以做补偿,但它不能无限替机械系统兜底。
还有一种问题更容易被忽略:
数据不飘,但一直测得不对。
每次结果都差不多,看起来重复性很好,但和真实值始终存在偏差。
这种情况,就要重点检查标定、镜头畸变以及坐标转换。
因为有时候最难发现的,不是“数据乱跳”,而是:
系统很稳定地算错了。
所以做视觉方案,最怕的不是客户要求高。
而是只说一句:
“尽量准一点。”
真正需要先确定的,是允许误差到底是多少,重复精度要求是多少,工件和机械条件是否稳定,现场环境能不能长期支撑这个指标。
否则前期只关注相机像素,后期很可能整套系统都要围着精度问题反复整改。
机器视觉真正的精度,不是参数表上写出来的。
而是设备连续运行之后,数据还能不能稳定、可靠、重复。
这才是现场真正有意义的“准”。
相关资讯
- 2026-09-24
- 2026-09-23
- 2026-09-22
- 2026-09-21
- 2026-09-20
- 2026-09-19


 13798538021
