

图像传感器的动态范围:快速读懂相机的“明暗宽容度”
来源:深圳市凯茉锐电子科技有限公司2026-10-30
尺子的顶端 :是相机传感器不“过曝”所能承受的最亮亮度。超过这个点,细节完全丢失,变成纯白色(死白)。
尺子的底端 :是相机传感器能识别出的最暗亮度。低于这个点,细节完全淹没在噪声中,变成纯黑色(死黑)。
动态范围 :就是这把尺子的总长度。尺子越长,意味着它能同时测量很亮和很暗物体的能力越强。
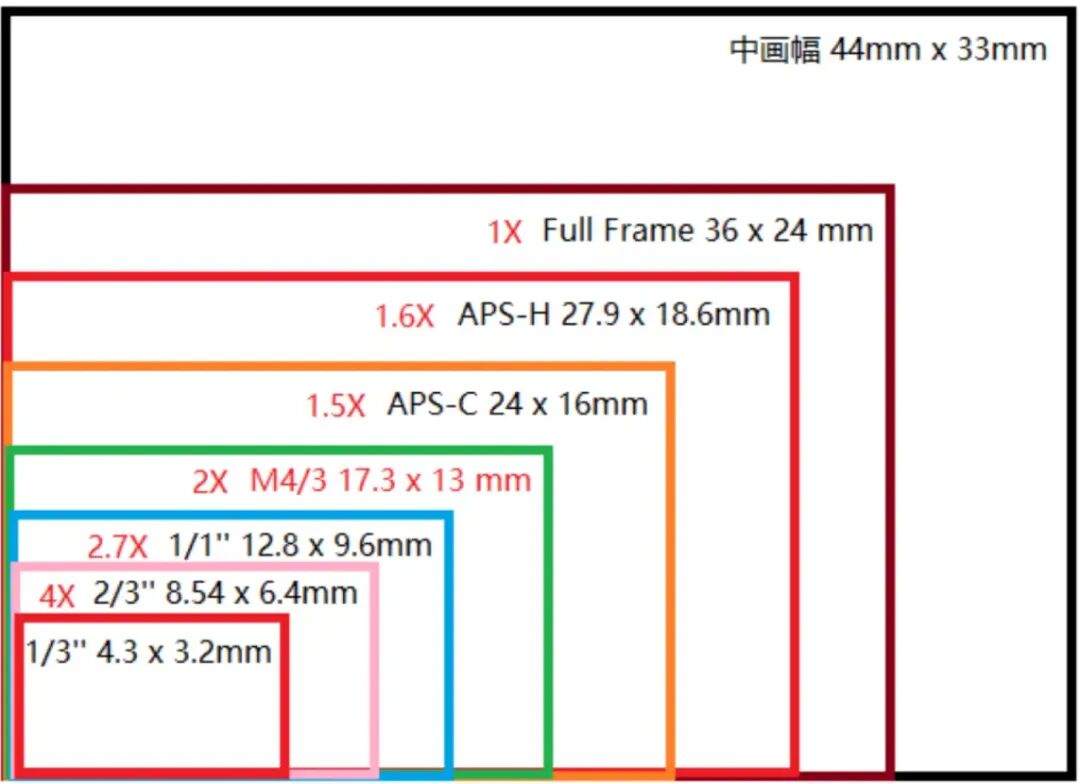
传感器尺寸:这是最重要的因素之一。在像素技术相同的情况下, 传感器尺寸越大 (中画幅 > 全画幅 > APS-C > M4/3 > 1英寸 > 手机传感器),每个像素点的感光面积就越大,能接收的光子就越多,信噪比就越高。高信噪比意味着能更好地分辨出暗部细节(信号)与固有噪声,从而拥有更宽的动态范围。
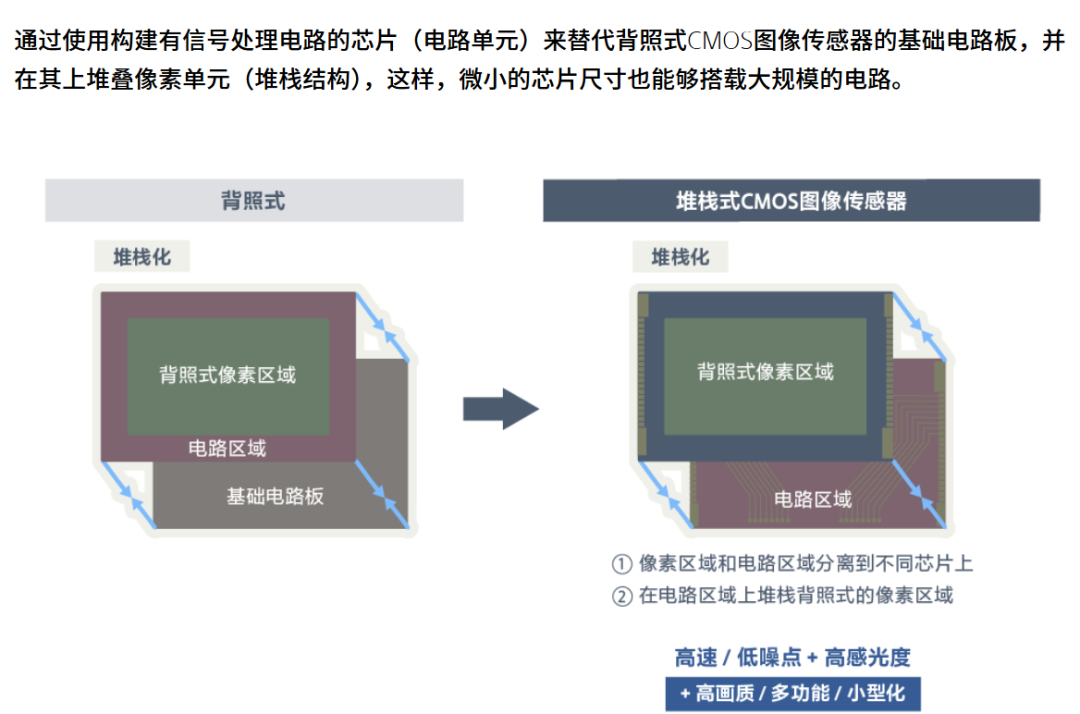
像素密度与技术:像素越高并不自动意味着动态范围越好 。在同样大小的传感器上,像素过多会导致单个像素面积变小,每个像素的进光量减少,信噪比可能下降,从而影响动态范围。现代传感器技术(如背照式BSI、堆栈式)能有效改善这个问题,提高光电转换效率。
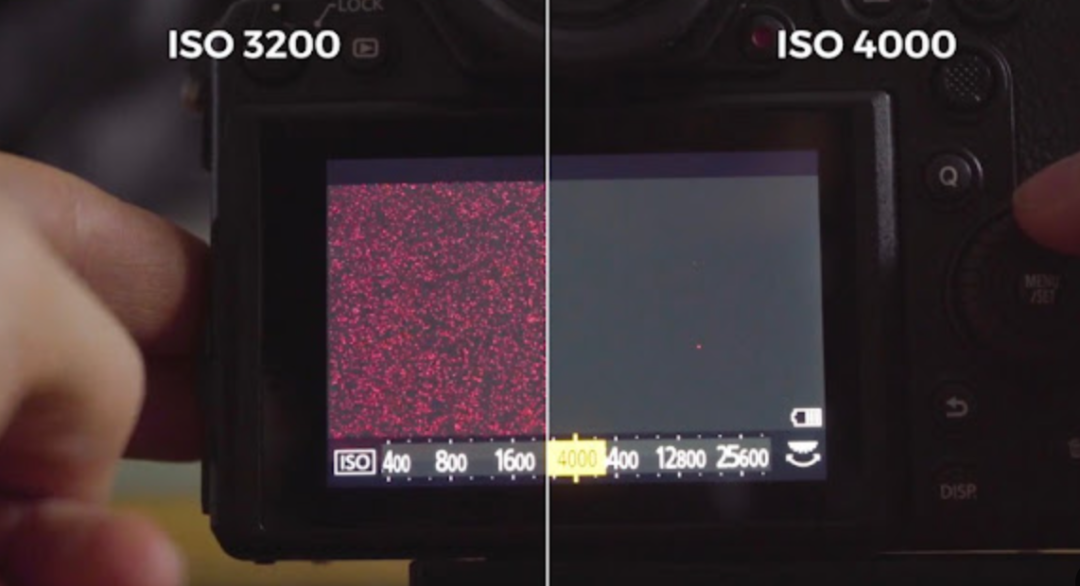
底噪(Read Noise):这是电子电路产生的杂讯。如果底噪很低,相机就能记录非常微弱的光线而不被噪点淹没,从而扩展了暗部的有效范围。
ISO 感光度:原生 ISO(通常是 ISO 100 或 64)时动态范围最大。 随着 ISO 升高,信号被放大,噪点也随之增加,导致暗部细节丢失,动态范围会 显著下降 。目前厂商们通常使用双增益ISO技术(Dual Gain ISO)扩展动态范围。在低感光度下,使用较低的原生 ISO 来获得更大动态范围;在高感光度下,使用较高的原生 ISO 来降低噪点。
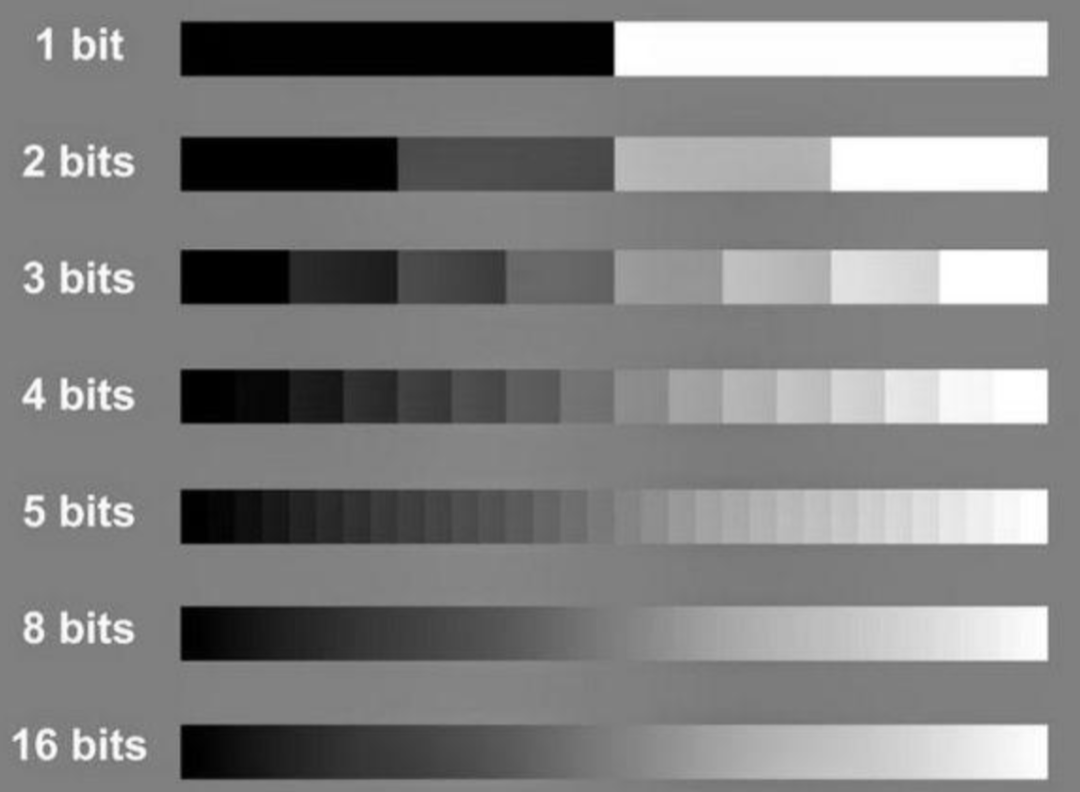
模拟数字转换器(ADC)的位深:ADC负责将传感器产生的模拟电信号转换为数字信号。位深越高,能够区分的亮度等级就越多(14位有16384级,12位有4096级,8位仅有256级亮度),记录的影调层次就越丰富、越平滑,这为后期调整提供了更大空间,间接支撑了高动态范围。
处理器和算法:相机内部的图像处理器会进行降噪和优化。先进的处理器能更好地处理阴影区域的噪声,从而“挤”出更多有效动态范围。
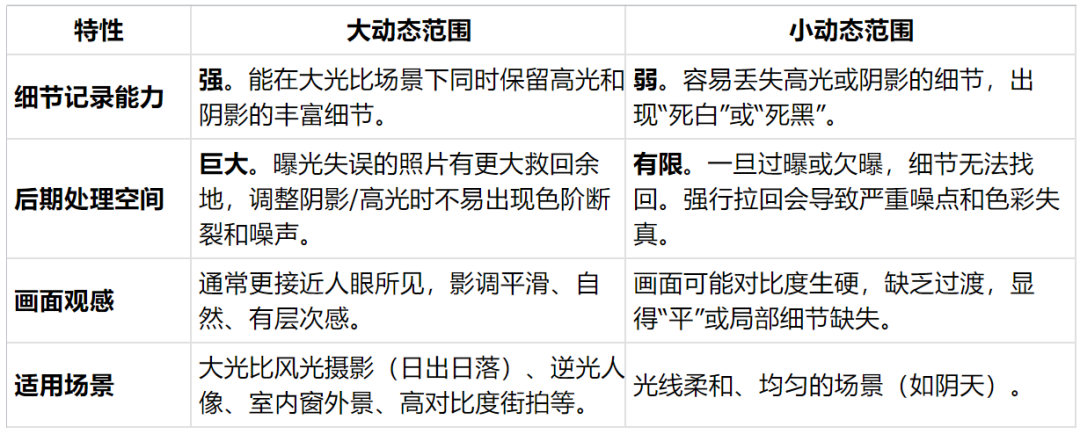
满阱容量/饱和容量:单个像素点能达到的最大信号值(对应“尺子”的顶端)。
读出噪声:传感器在读取数据时固有的本底噪声值(对应“尺子”的底端,是能被识别出的最小有效信号)。
入门相机:10-12 EV
中高端相机:13-14 EV
顶级相机:15+ EV
人眼 :动态范围极宽,估计可达20 Ev以上,而且能实时自适应调整。
真实世界 :从正午阳光下的白雪到阴暗房间的角落,亮度差可能超过100,000:1(远高于20 Ev)。
相关资讯
- 2026-11-02
- 2026-10-31
- 2026-10-30
- 2026-10-29
- 2026-10-28
- 2026-10-20


 13798538021
